

UnifoLM-WMA-0 Powered
G1-D – The Complete Platform Behind Humanoid Robot Learning
From data capture to model deployment – an integrated pipeline for training real-world humanoid intelligence.
Next-generation terrestrial intelligence platform
Core Components
Purpose-Built Humanoid Hardware
In-house actuators, gearboxes, encoders, and sensors across proprietary robot embodiments.
Unified Data Acquisition Layer
One platform for the full data lifecycle: capture, processing, labeling, review, management.
Full-Stack Training & Inference Suite
Distributed training and deployment tools compatible with major open-source frameworks.
Higher-DOF Robot Platform
19
Robot DOF (excl. end-effector)
7×2
Arm DOF
2
Waist DOF
1
Column DOF
2
Base DOF
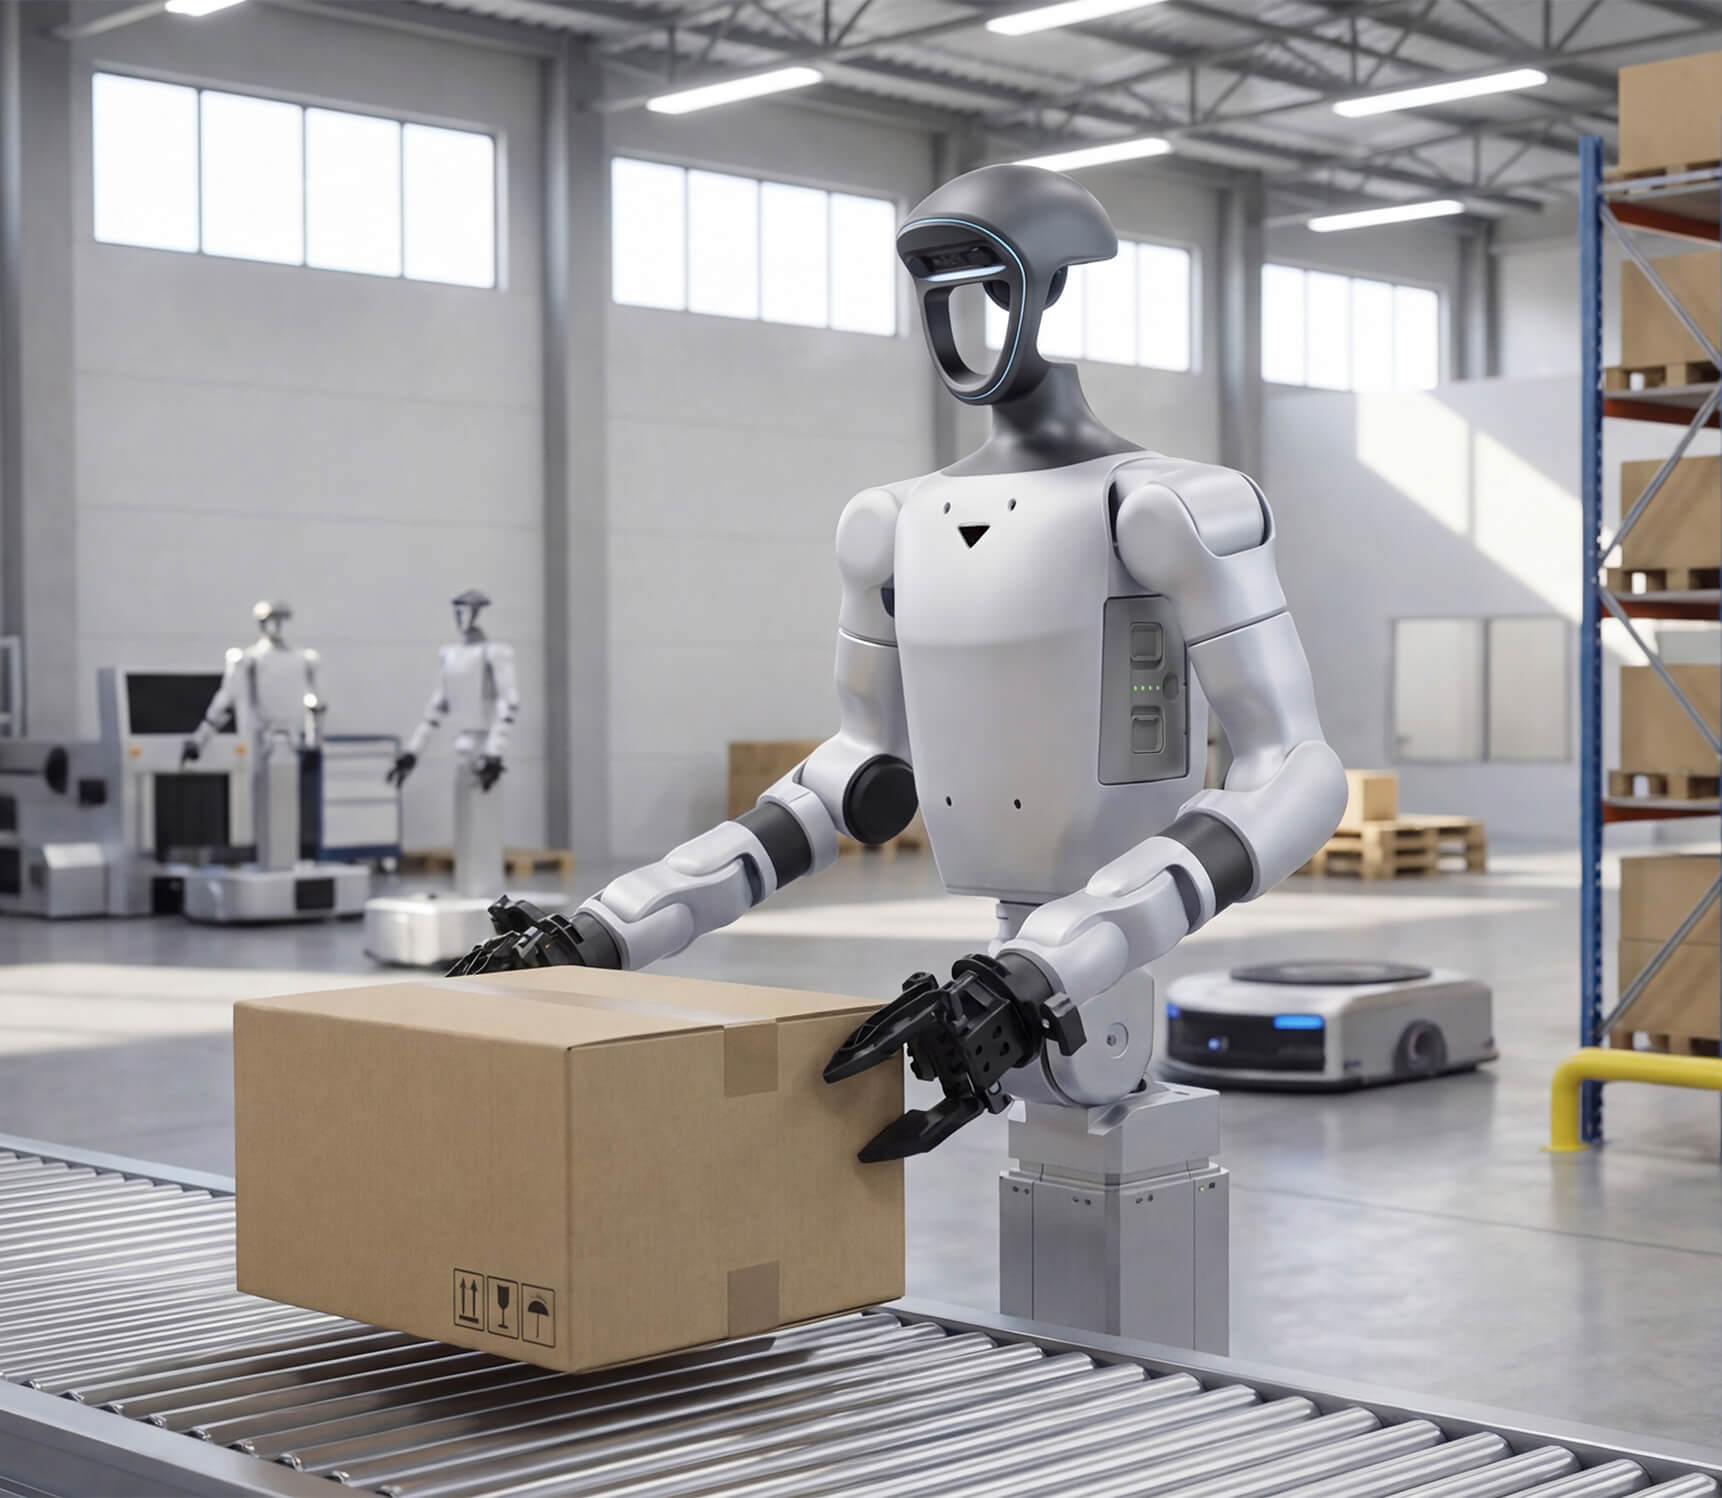
Expanded Operational Workspace

Lower-Latency Control Response
Data Acquisition Tools
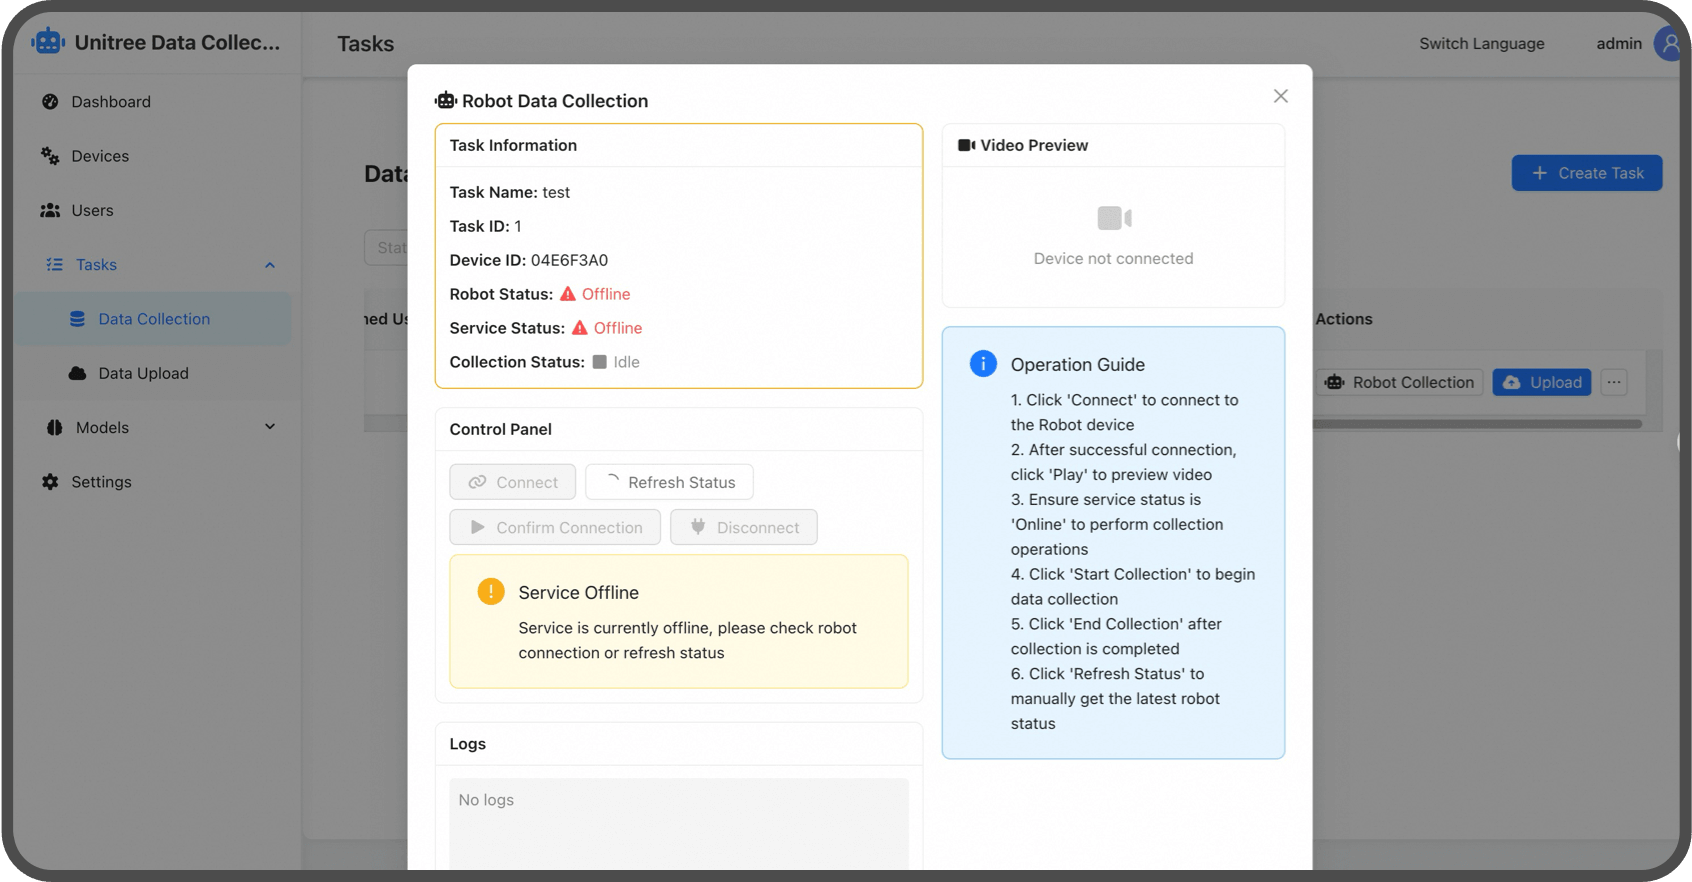
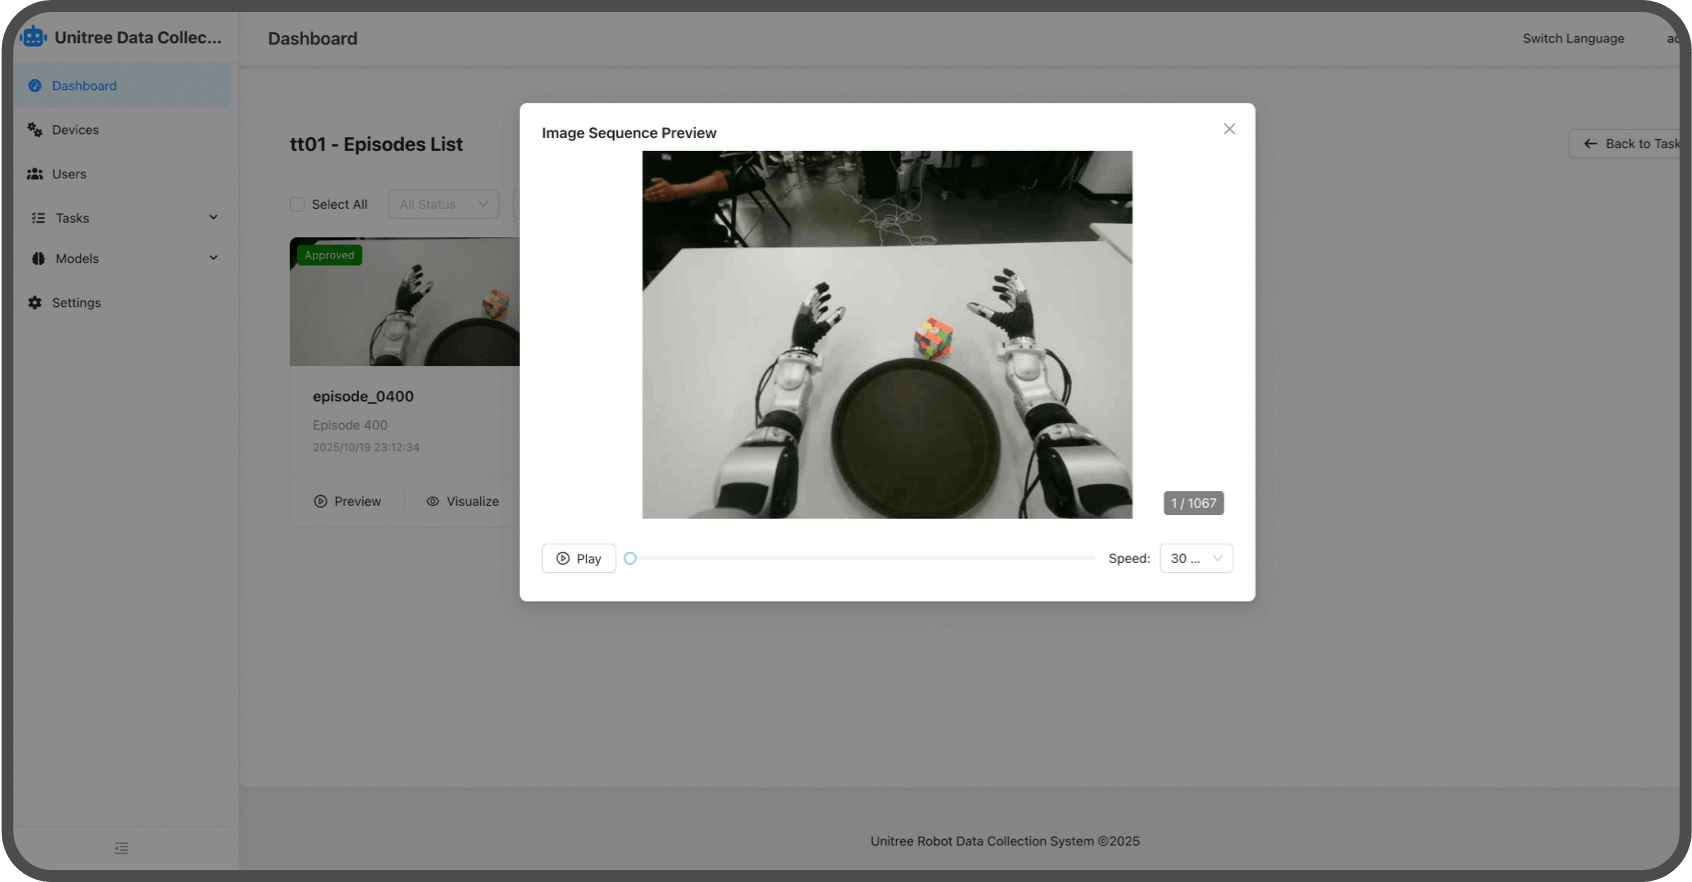
Collect training data faster and at lower cost with standardized, flexible workflows that replace manual, ad-hoc processes.
Visual Project Management
One dashboard for planning, assignment, tracking, analytics; one-click templated task setup.
Multi-Platform Support
Standardizes data across different robot bodies and end-effectors into training-ready formats.
Built for Scale
Hundreds of robots collecting data simultaneously via high-concurrency architecture.
Always-On Reliability
Highly available 24/7 architecture with broad export format compatibility.
6-Step Data Pipeline
Model Training & Inference Tools
An end-to-end workflow from raw data to one-click deployment, built on leading open-source robotics model frameworks.
Open Model Ecosystem
Built-in community datasets, integration with frameworks like PI and GR00T.
Simulation-Based Evaluation
High-fidelity 3D asset library for fast algorithm validation.
Deploy in Minutes
One-click training and a direct path from algorithm to physical robot.
High-Throughput Training
Elastic compute scheduling reaching up to 90% GPU utilization.
6-Step Training Pipeline
01
Model Selection
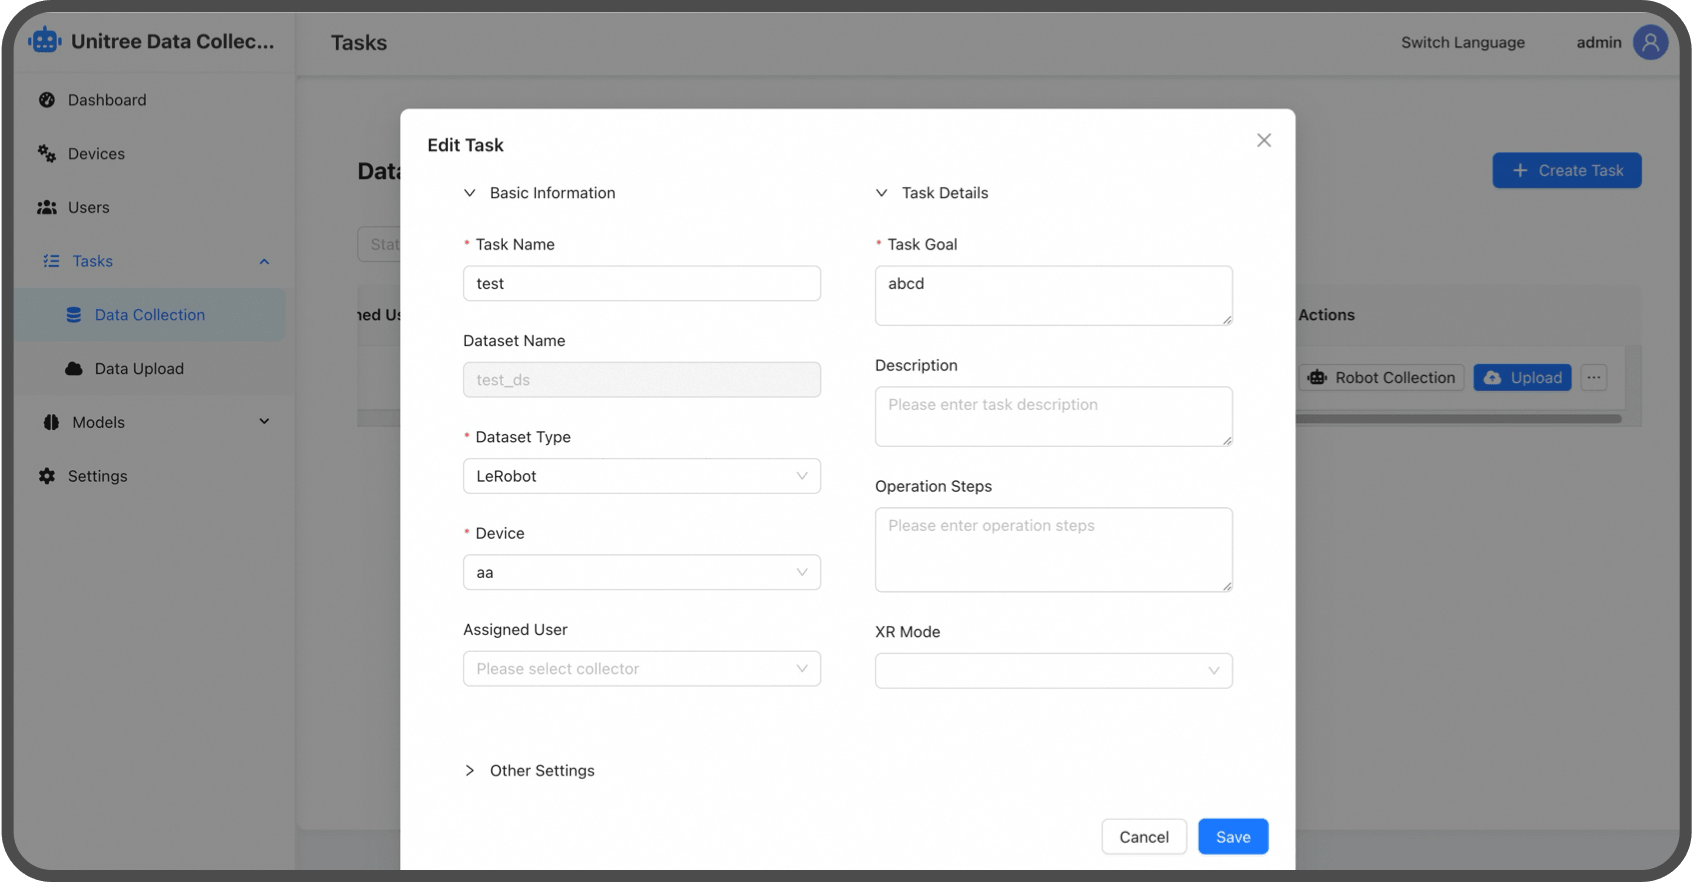
02
Training Configuration
03
Real-Time Monitoring
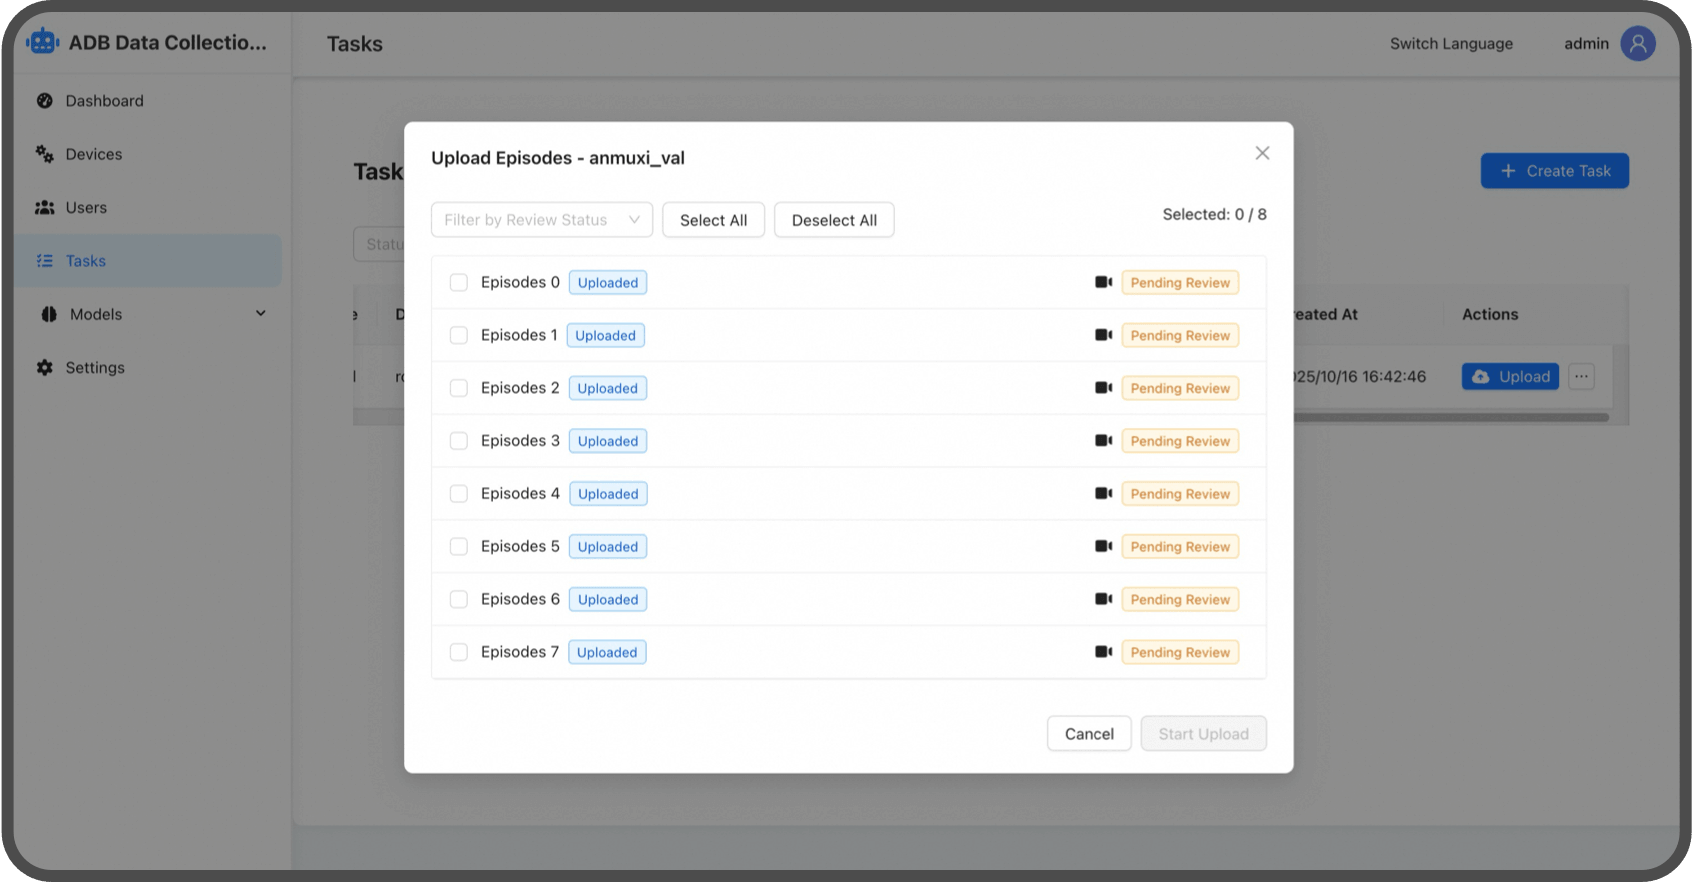
04
Parameter Editing
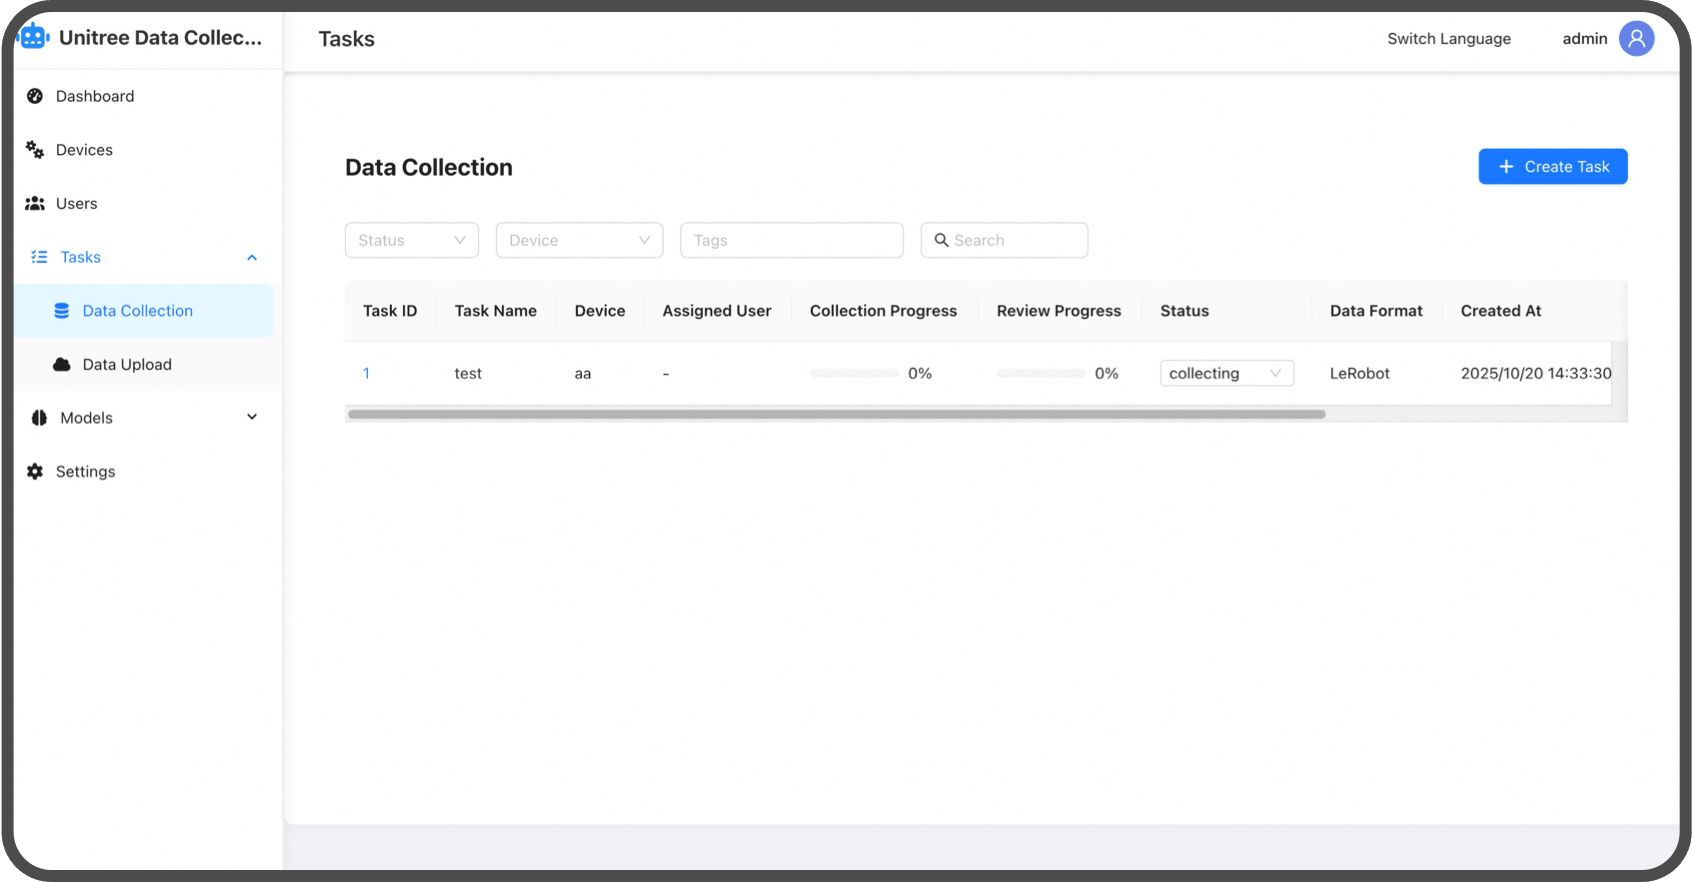
05
Simulation Testing
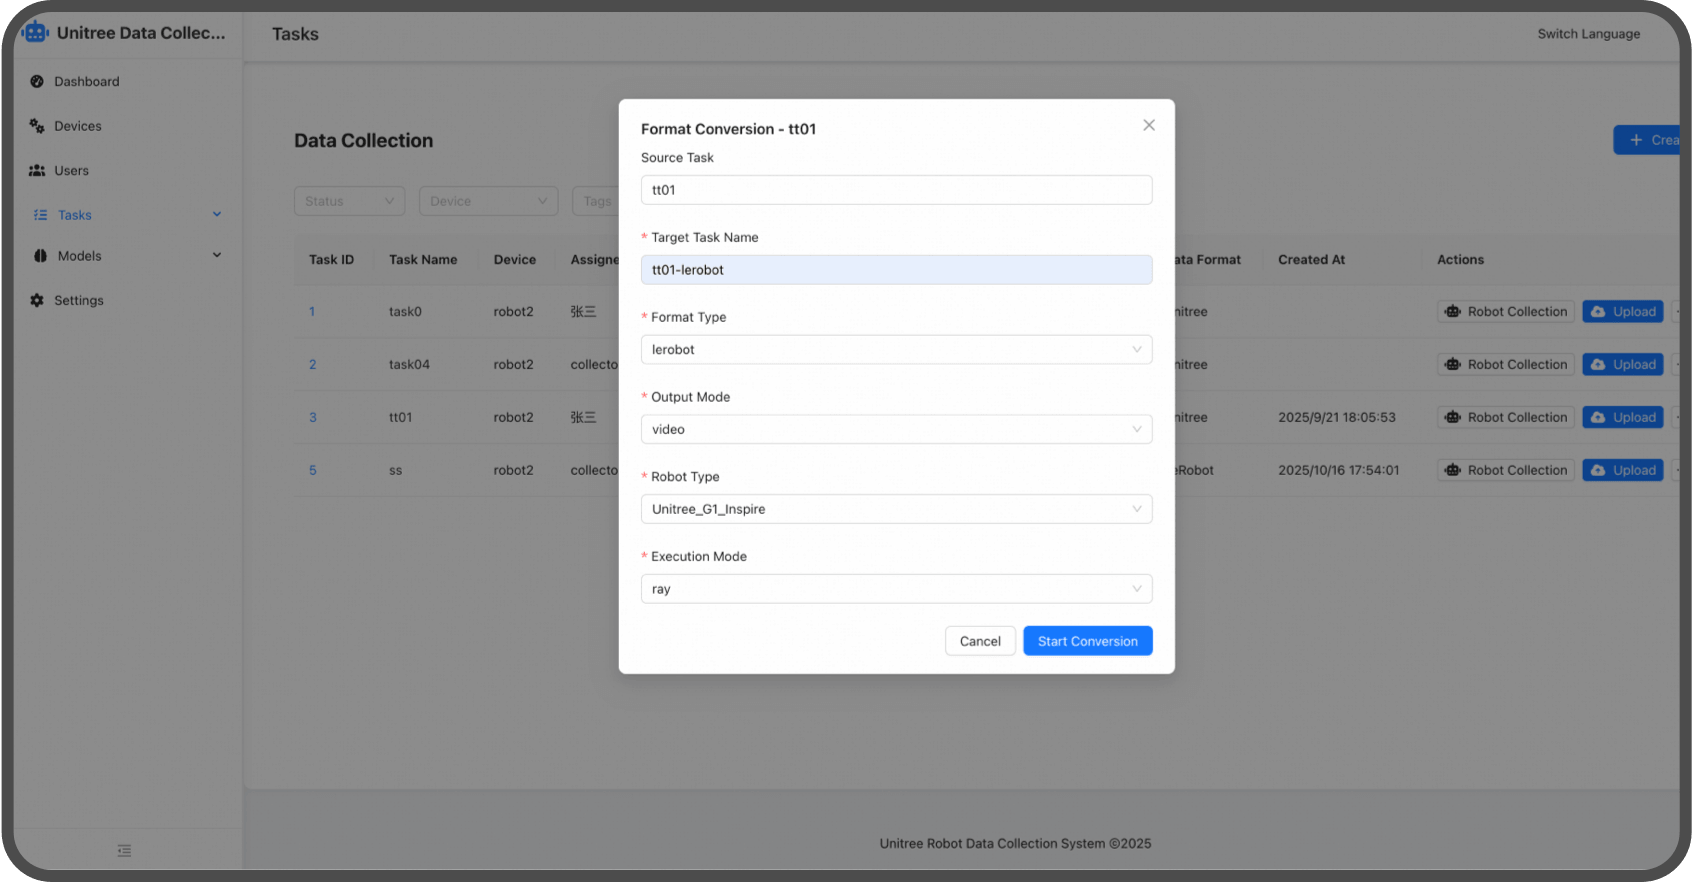
06
Model Export & Deployment
Application Scenarios
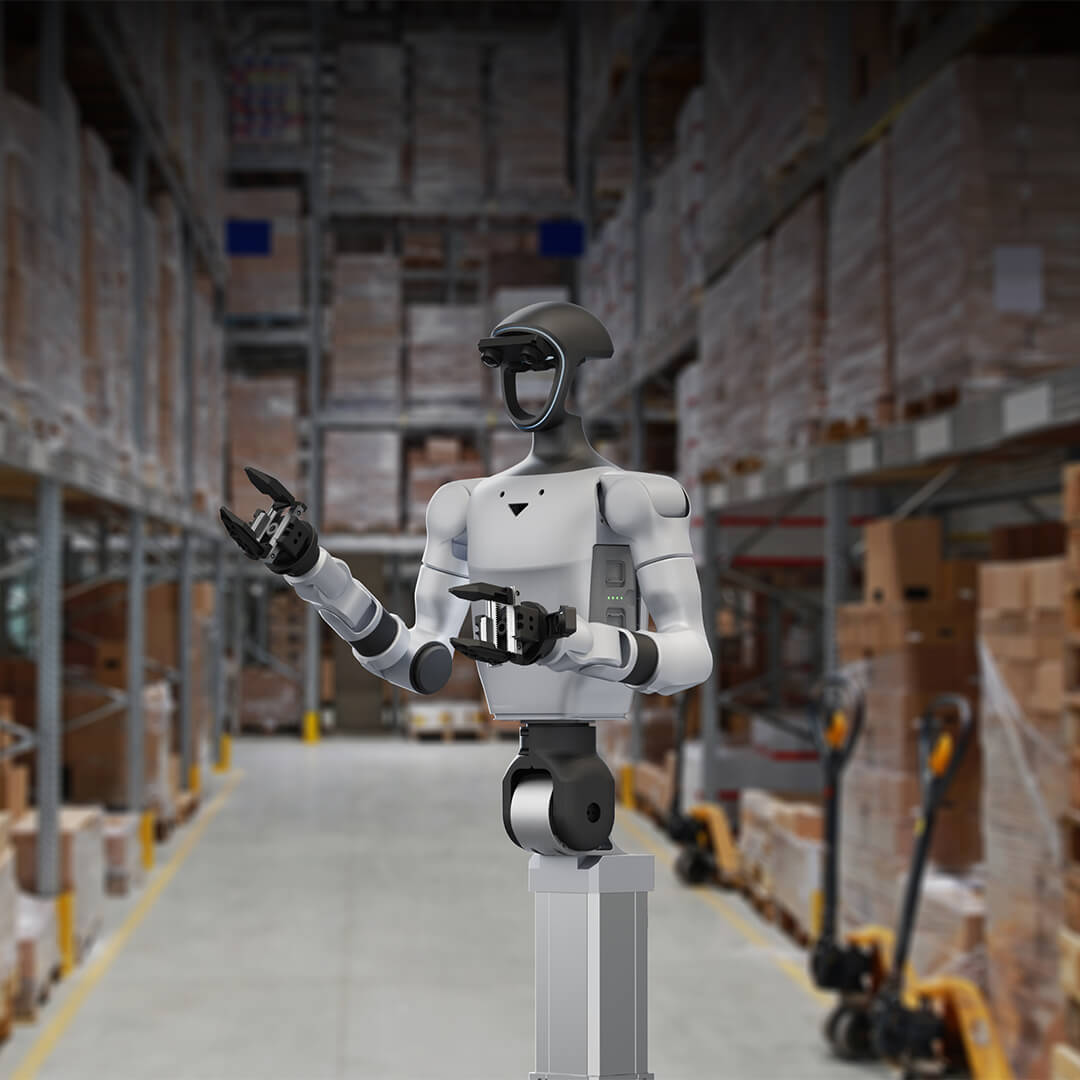
Service

Life
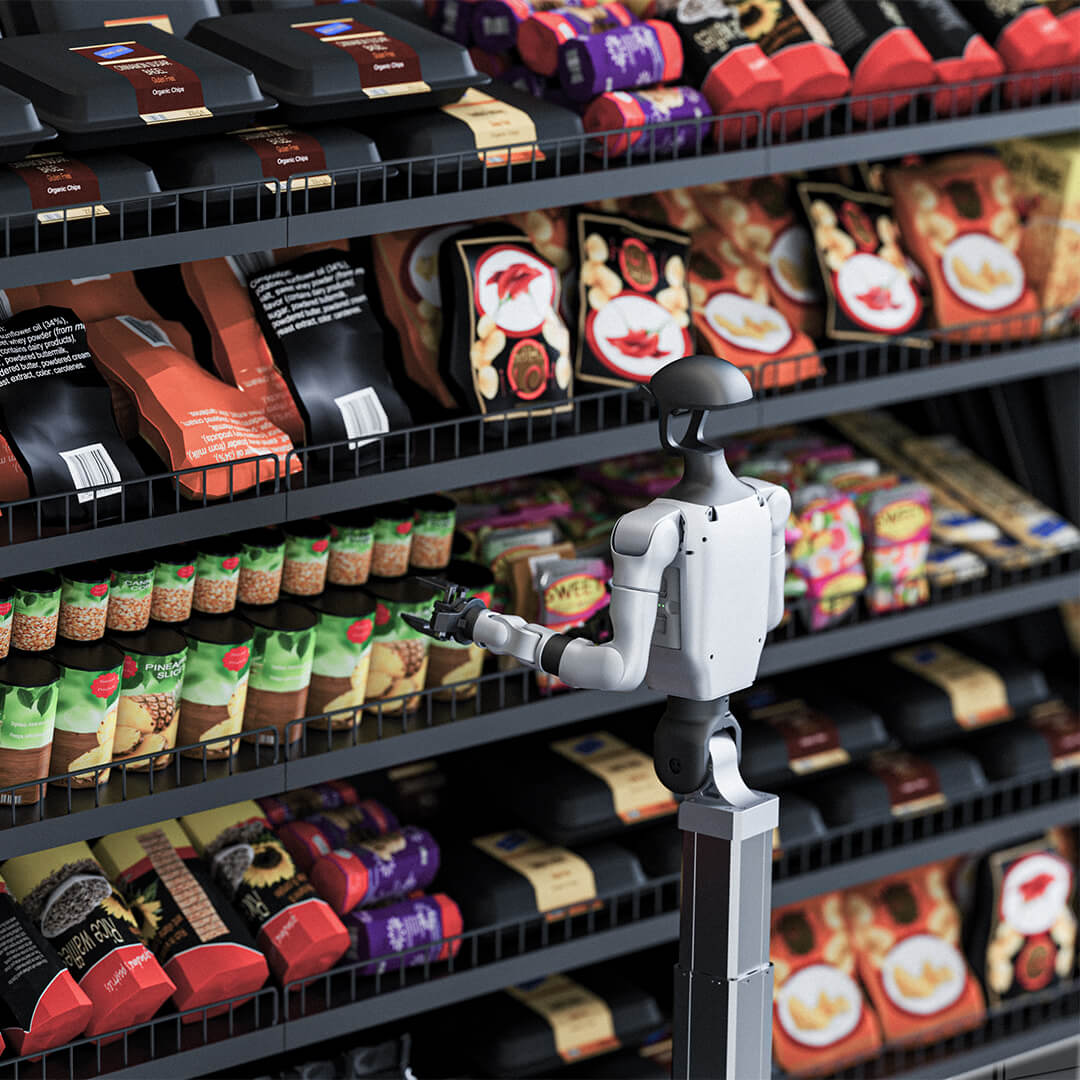
Retail

Industry
UnifoLM-WMA-0: A World-Model-Action Framework
Unitree’s open-source world-model-action architecture works across multiple robot embodiments, built around a world model that understands how robots physically interact with their environment.
Decision-Making Mode
Predicts robot-environment interaction to sharpen the policy module’s accuracy and reduce planning errors.

Simulation Mode
Acts as an interactive simulator generating synthetic feedback to speed up training and policy tuning.
Product Parameters
Mechanical Dimensions
| Attribute | Standard | Flagship |
|---|---|---|
| Dimensions (Min) | 1260×620×620mm | 1260×525×570mm |
| Dimensions (Max) | 1680×620×620mm | 1680×525×570mm |
| Total Weight | Approx. 90kg | Approx. 90kg |
| Total DOF | 17 | 19 |
| Single Arm DOF | 7 | 7 |
| Max Arm Payload | Approx. 3kg | Approx. 3kg |
| End Effector Options | 2-Finger/3-Finger/5-Finger options | Same options |
| Waist DOF | 2 | 2 |
| Waist Range of Motion | Z±155°, Y -2.5° to +135° | Z±155°, Y -2.5° to +135° |
| Column Lifting Speed | Approx. 60mm/s | Approx. 60mm/s |
Accessories & Other
| Attribute | Standard | Flagship |
|---|---|---|
| High-Compute Module | Optional e.g. Orin NX 16GB 100TOPS | Optional e.g. Orin NX 16GB 100TOPS |
| Battery | Upper body 9Ah quick-release | Chassis built-in 30Ah |
| Battery Life | Approx. 2 hours | Approx. 6 hours |
| Secondary Development | Yes | Yes |
Baseplate
| Attribute | Standard | Flagship |
|---|---|---|
| Max Mobility Speed | Not included | 1.5m/s |
| Chassis Drive | Not included | Differential drive, 360° rotation |
| Chassis Sensors | Not included | LiDAR ×1 + Depth Camera ×2 + Collision Sensor ×2 + Low-Obstacle Sensor ×2 |
Electrical Characteristics
| Attribute | Standard | Flagship |
|---|---|---|
| Onboard Compute | 8-core CPU | 8-core CPU |
| Perception Sensors | Head binocular + 2 wrist cameras | Head binocular + 2 wrist cameras |
| Wireless | WiFi 6, BT 5.2 | WiFi 6, BT 5.2 |
Important Notes
- Arm payload varies significantly with extension posture.
- Contact our sales team for end-effector selection guidance.
- Specifications may vary by configuration and real-world use.
- Maintain a safe distance from the robot during operation.
- Product appearance is subject to change.
- This is a civilian-use platform; avoid hazardous modifications or unsafe use.