

مدعوم بنموذج (UnifoLM-WMA-0)
(G1-D) — المنصة المتكاملة لتعلّم الروبوتات الشبيهة بالبشر
من جمع البيانات إلى نشر النماذج — منظومة متكاملة لتدريب الذكاء الواقعي للروبوتات الشبيهة بالبشر.
منصة الجيل القادم للذكاء الأرضي
المكونات الأساسية
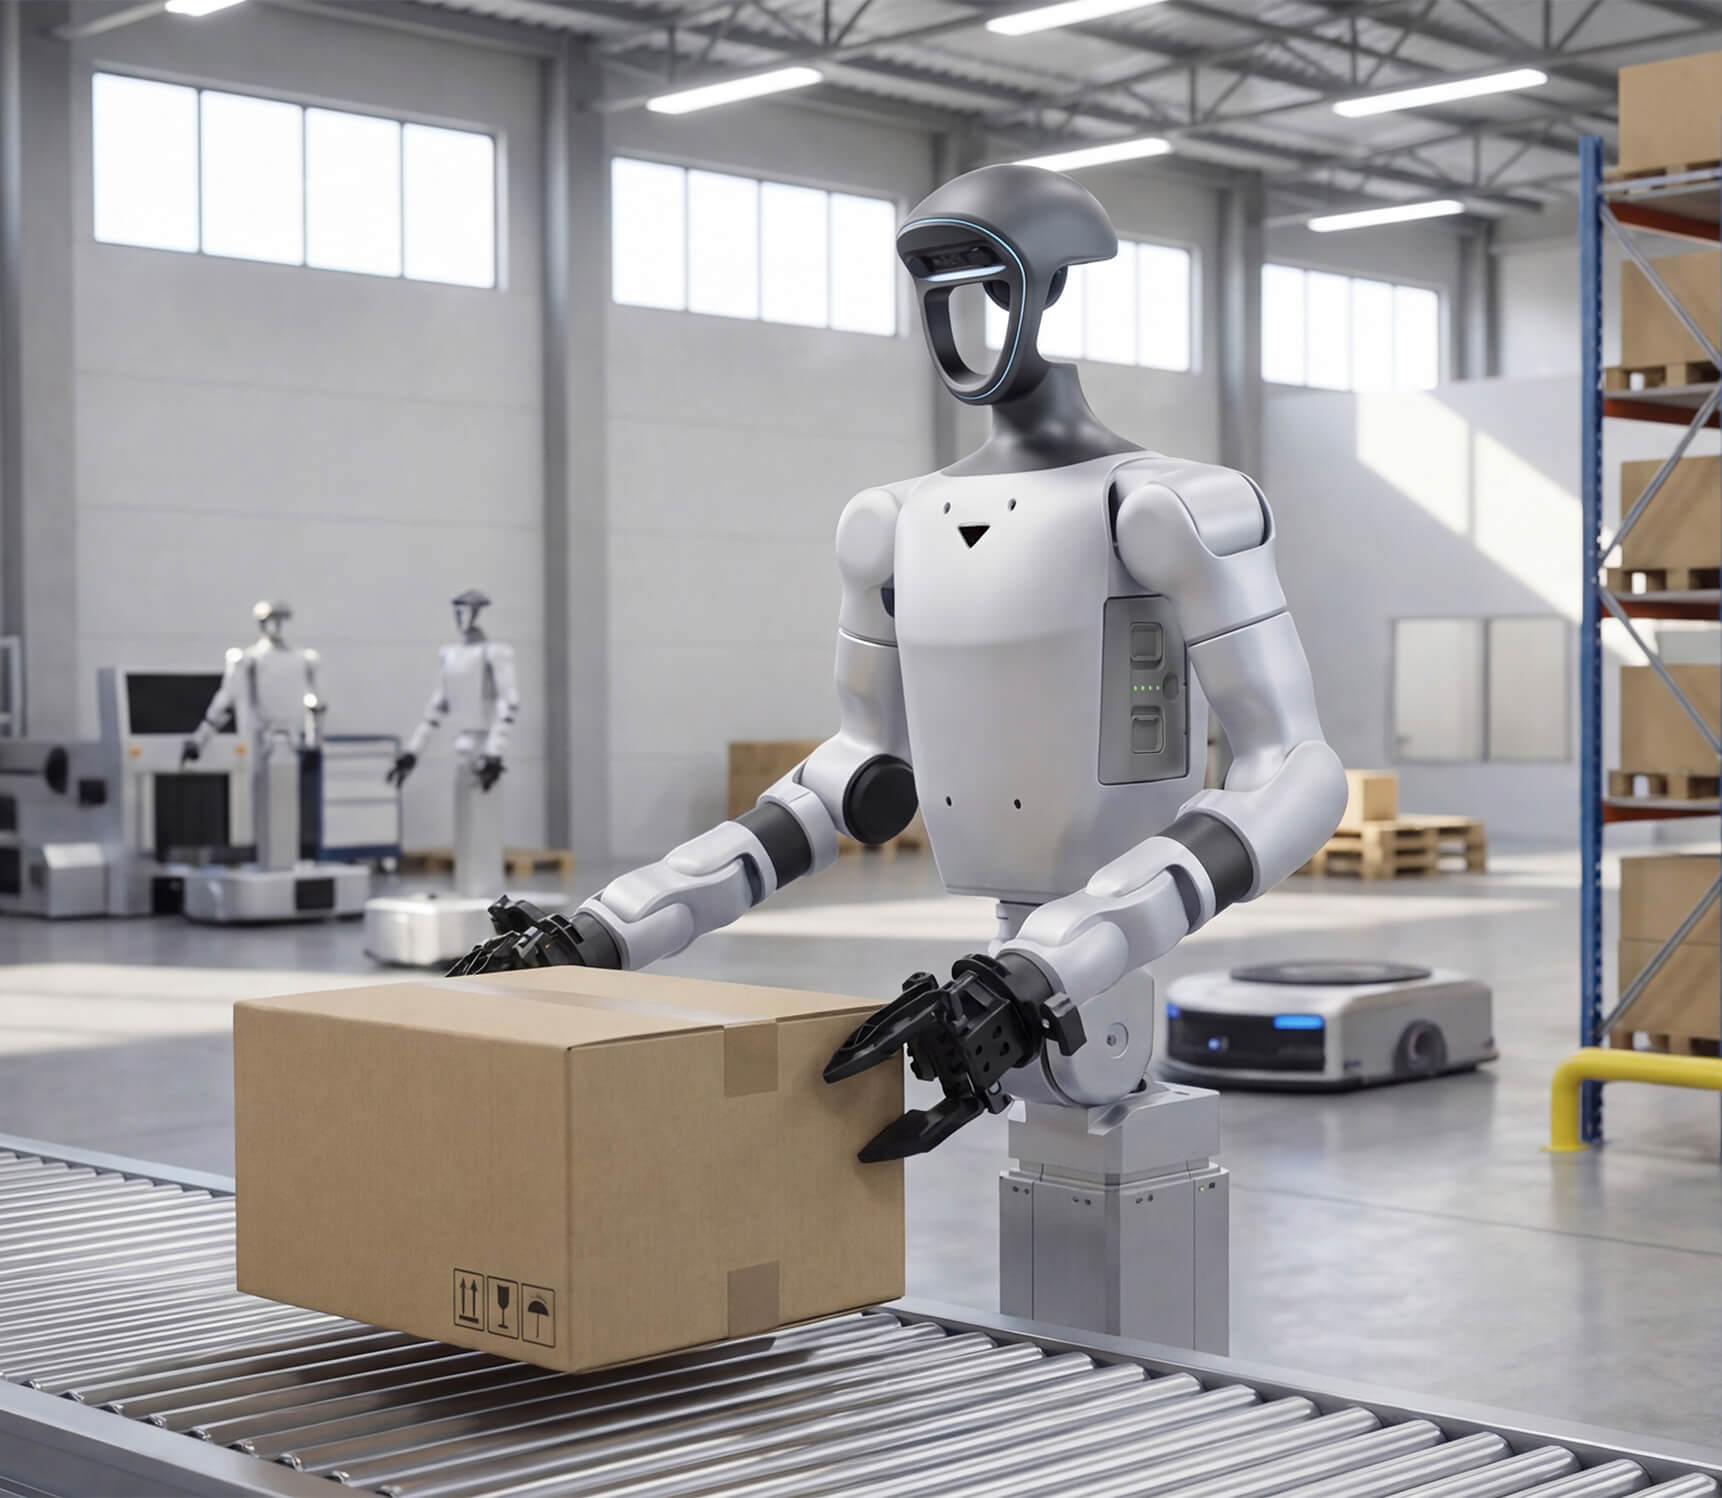
أجهزة روبوتية شبيهة بالبشر مصممة خصيصًا للغرض
مشغلات ميكانيكية، وعلب تروس، ومشفّرات، ومستشعرات مطوّرة داخليًا، ومتكاملة ضمن منصات روبوتية خاصة بالشركة.
طبقة موحّدة لجمع البيانات
منصة واحدة لإدارة دورة حياة البيانات بالكامل: الجمع، والمعالجة، والتصنيف، والمراجعة، والإدارة.
حزمة متكاملة للتدريب والاستدلال
أدوات للتدريب الموزّع ونشر النماذج، متوافقة مع أبرز أُطر العمل مفتوحة المصدر.
منصة روبوتية بدرجات حرية (DOF) أعلى
19
درجات حرية الروبوت (باستثناء الأداة الطرفية)
7×2
درجة حرية الذراع
2
درجة حرية الخصر
1
درجات الحرية للعمود
2
درجة الحرية الأساسية
نطاق تشغيل أوسع

استجابة تحكم بزمن وصول أقل
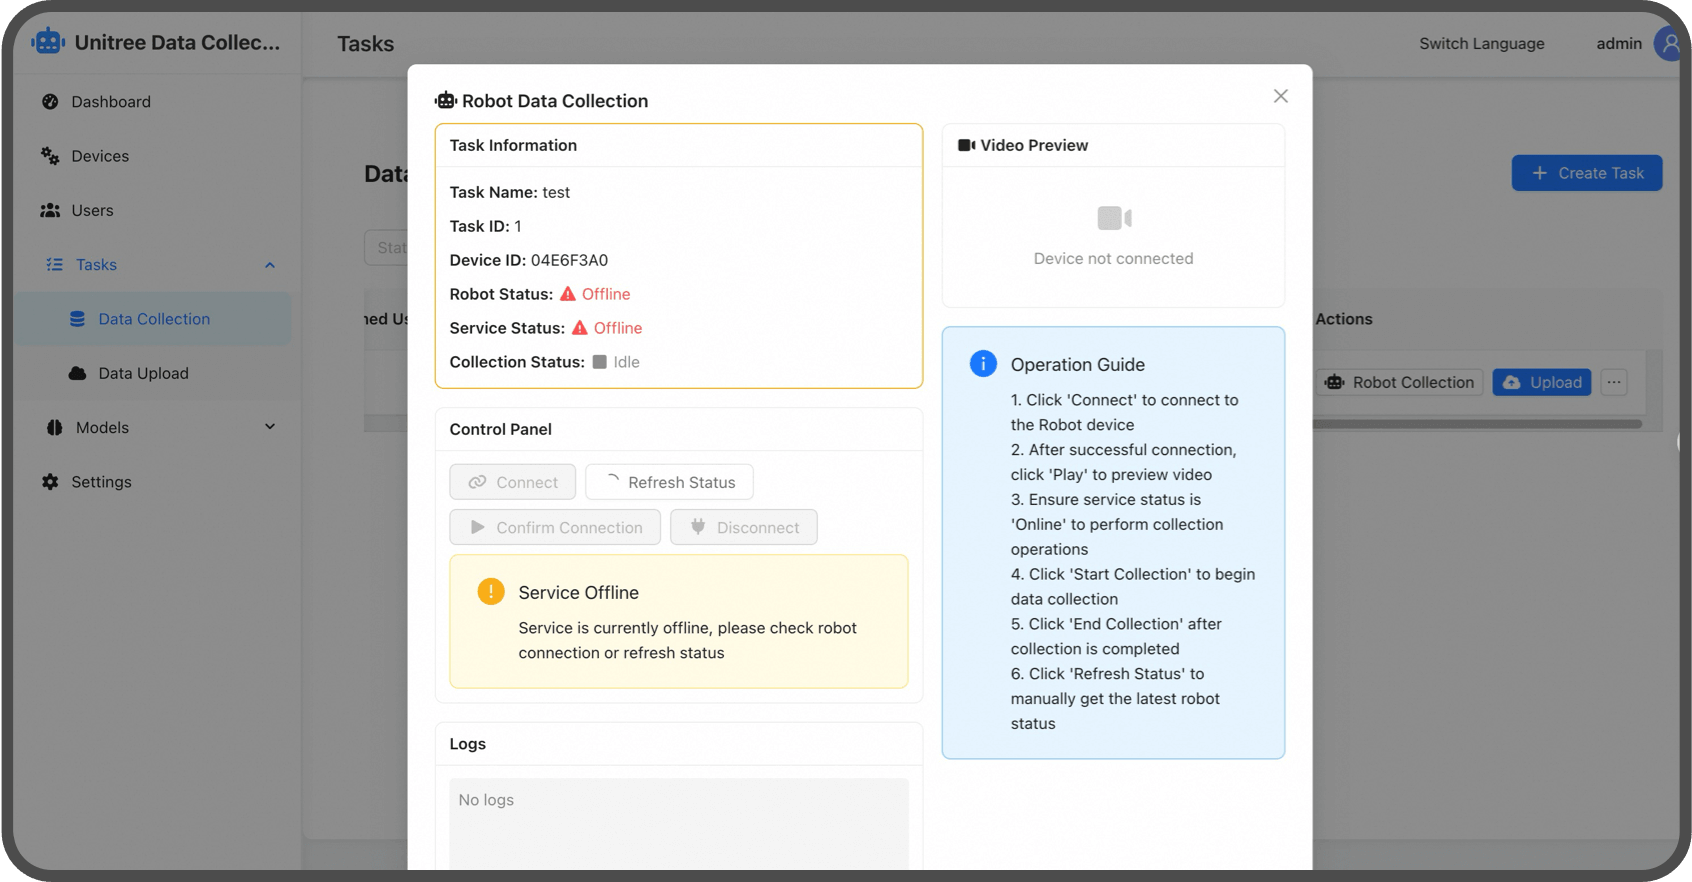
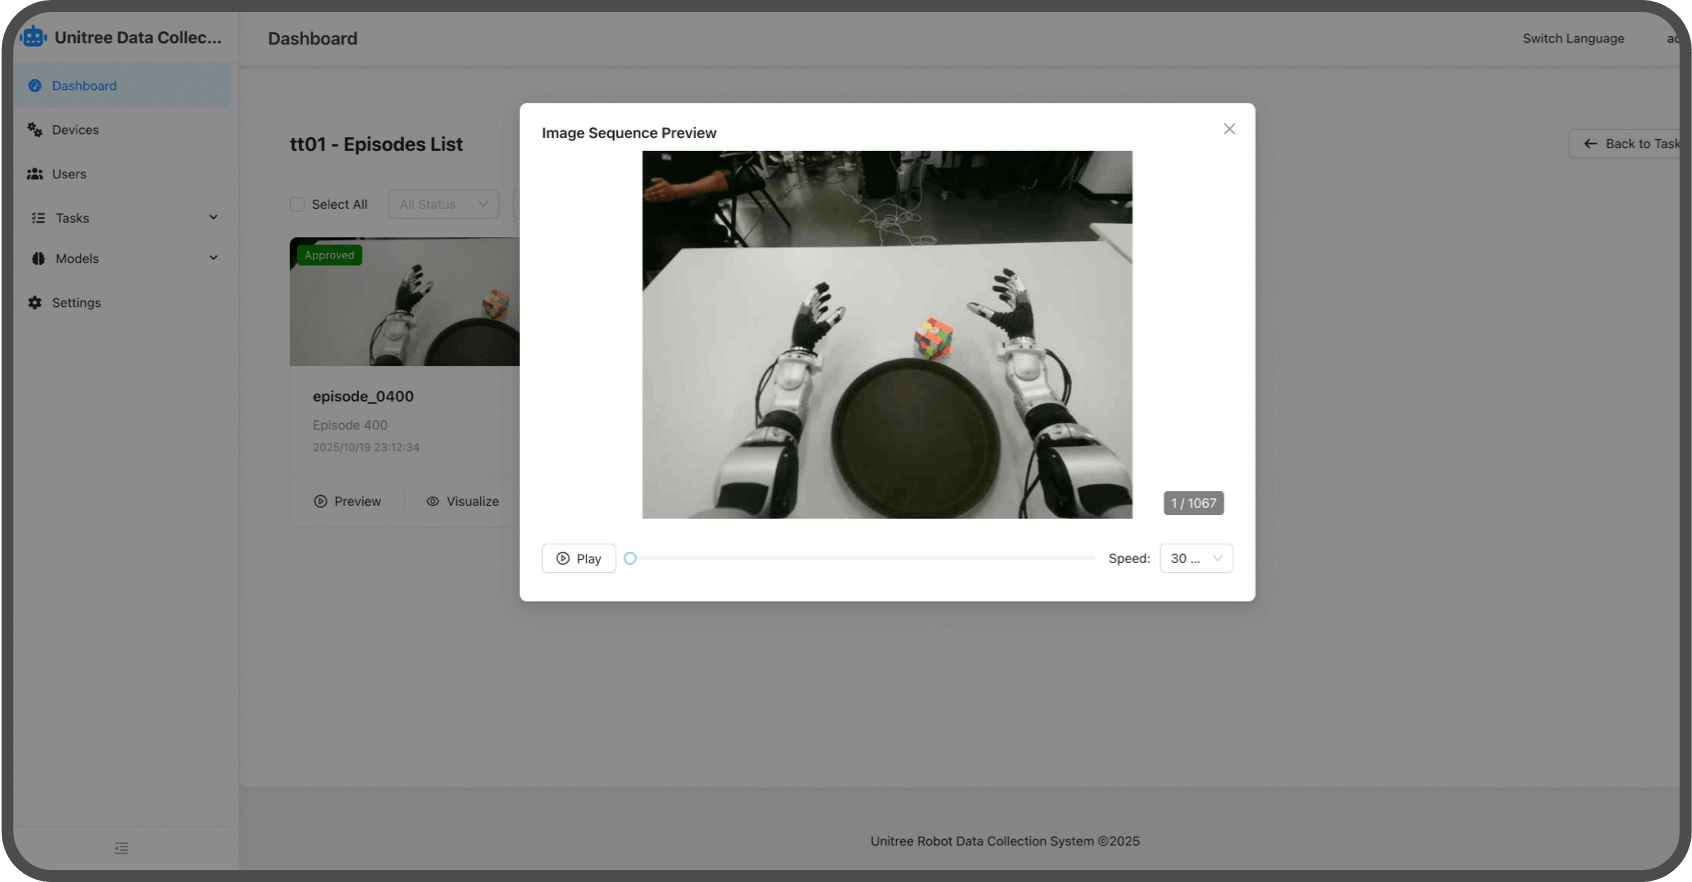
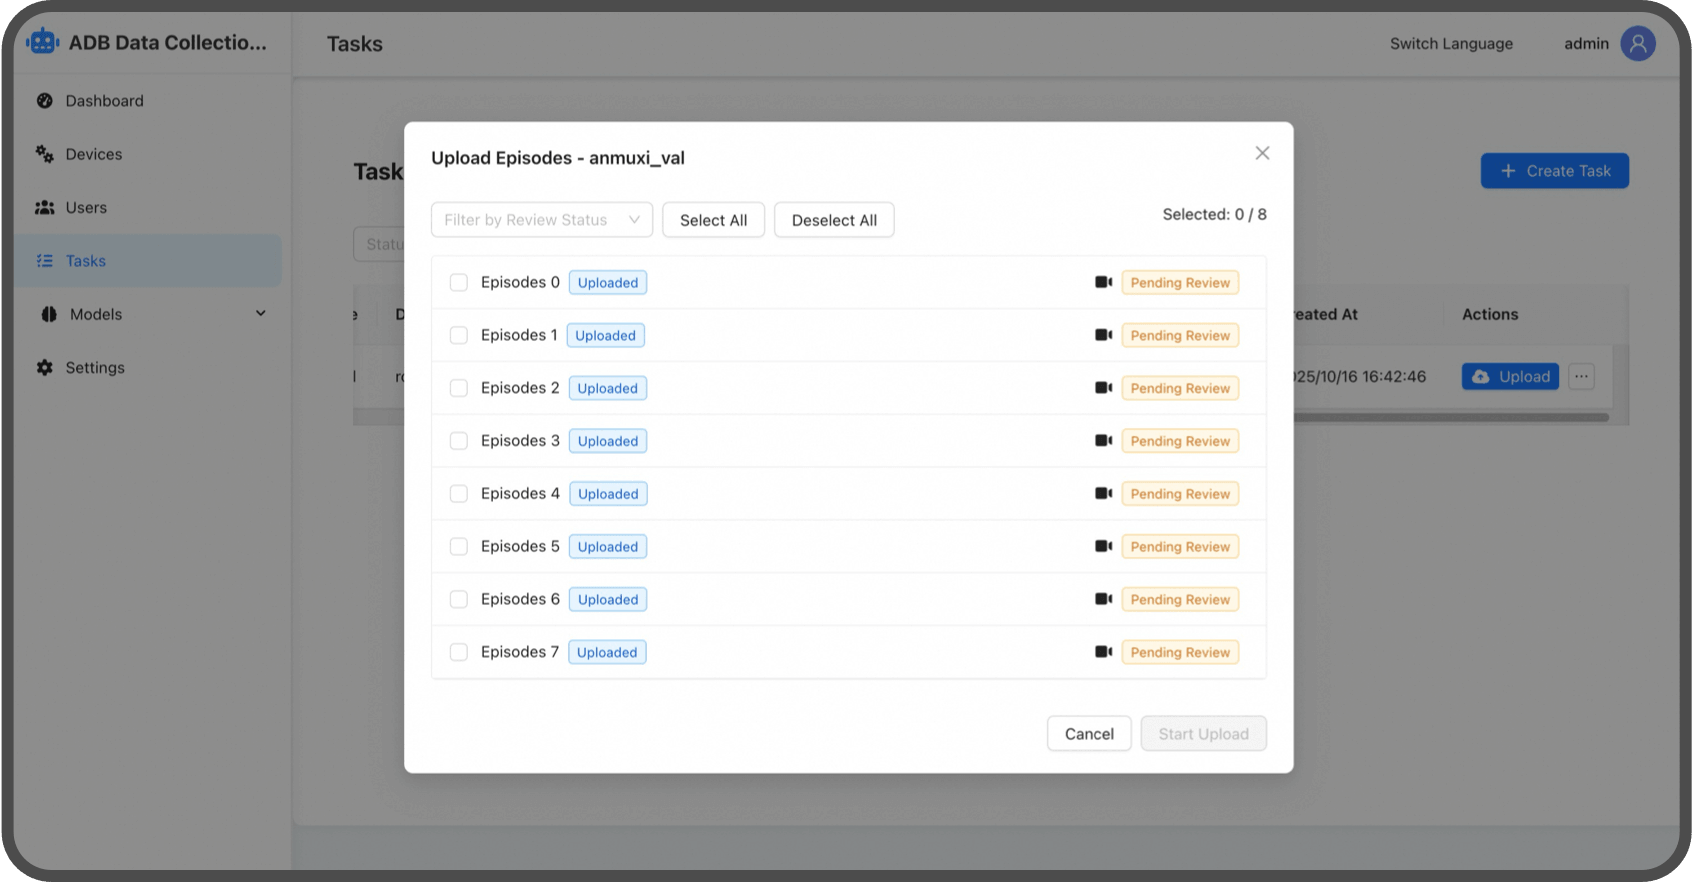
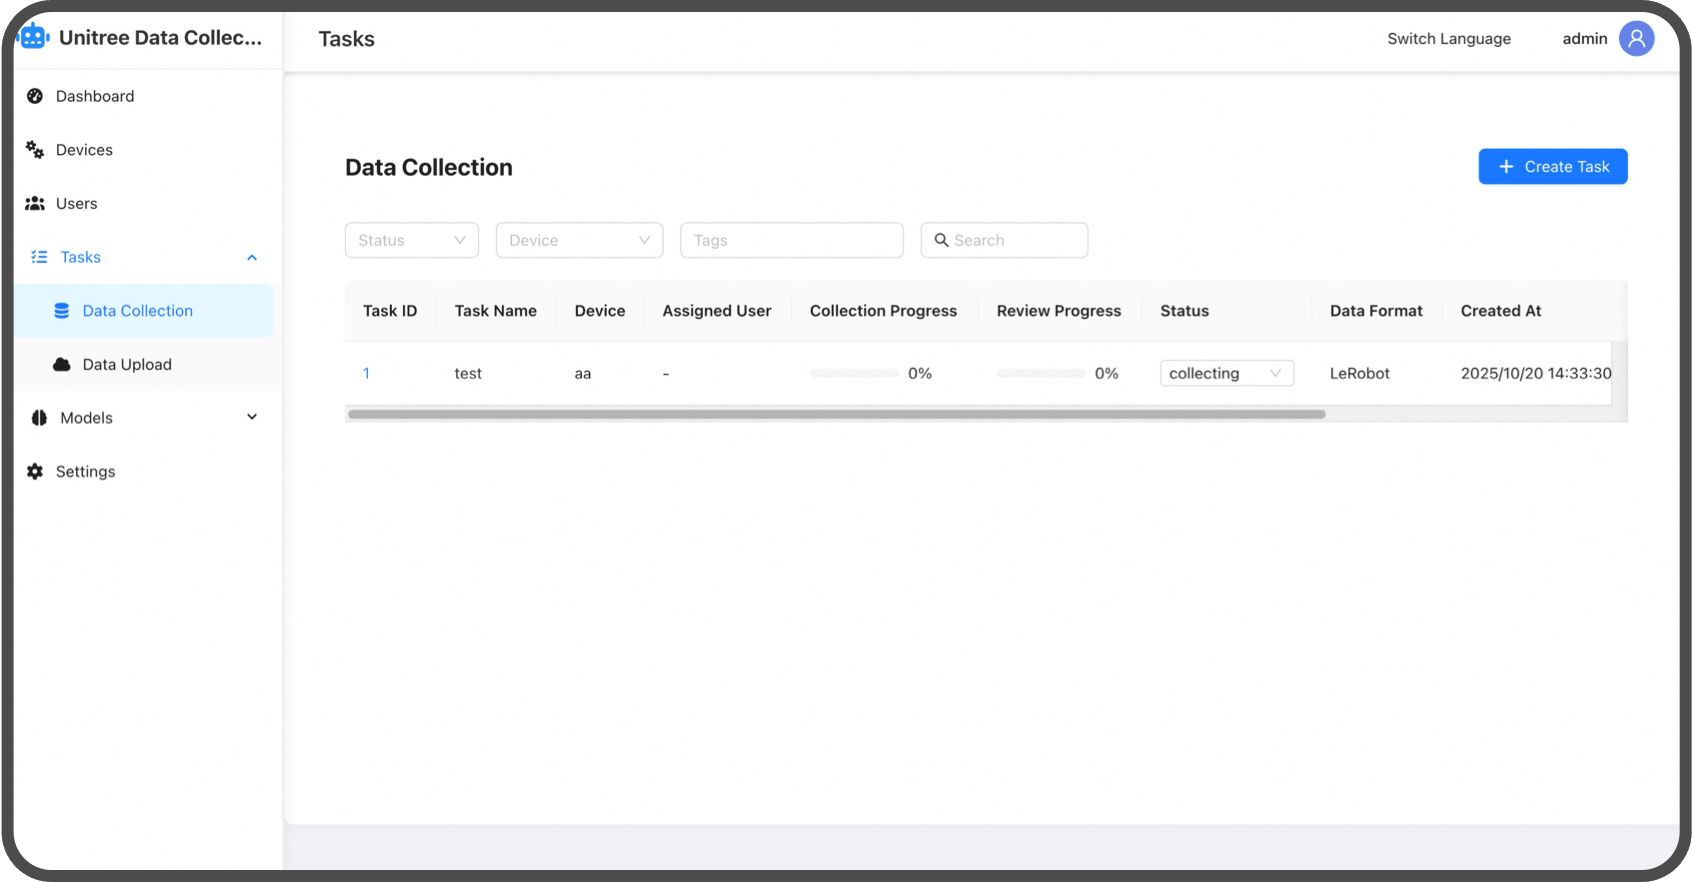
أدوات جمع البيانات
جمع بيانات التدريب بسرعة أكبر وبتكلفة أقل، من خلال سير عمل موحّد ومرن يحل محل العمليات اليدوية وغير المنهجية.
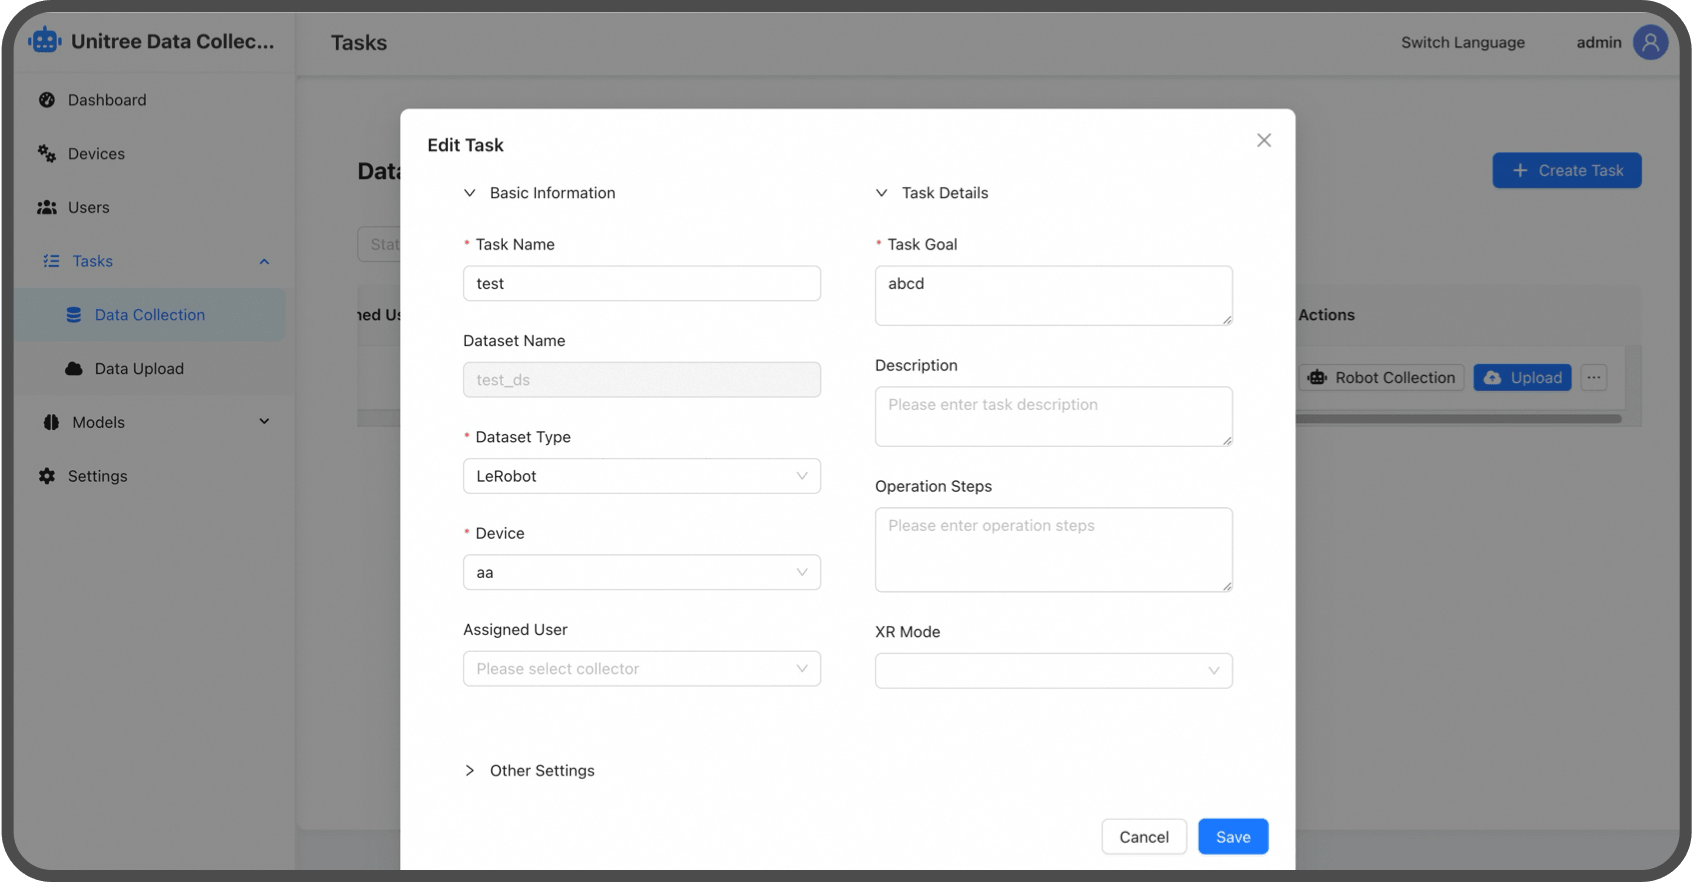
إدارة مرئية للمشاريع
لوحة تحكم موحّدة للتخطيط، وتوزيع المهام، والتتبّع، والتحليلات، مع إعداد المهام من قوالب جاهزة بنقرة واحدة.
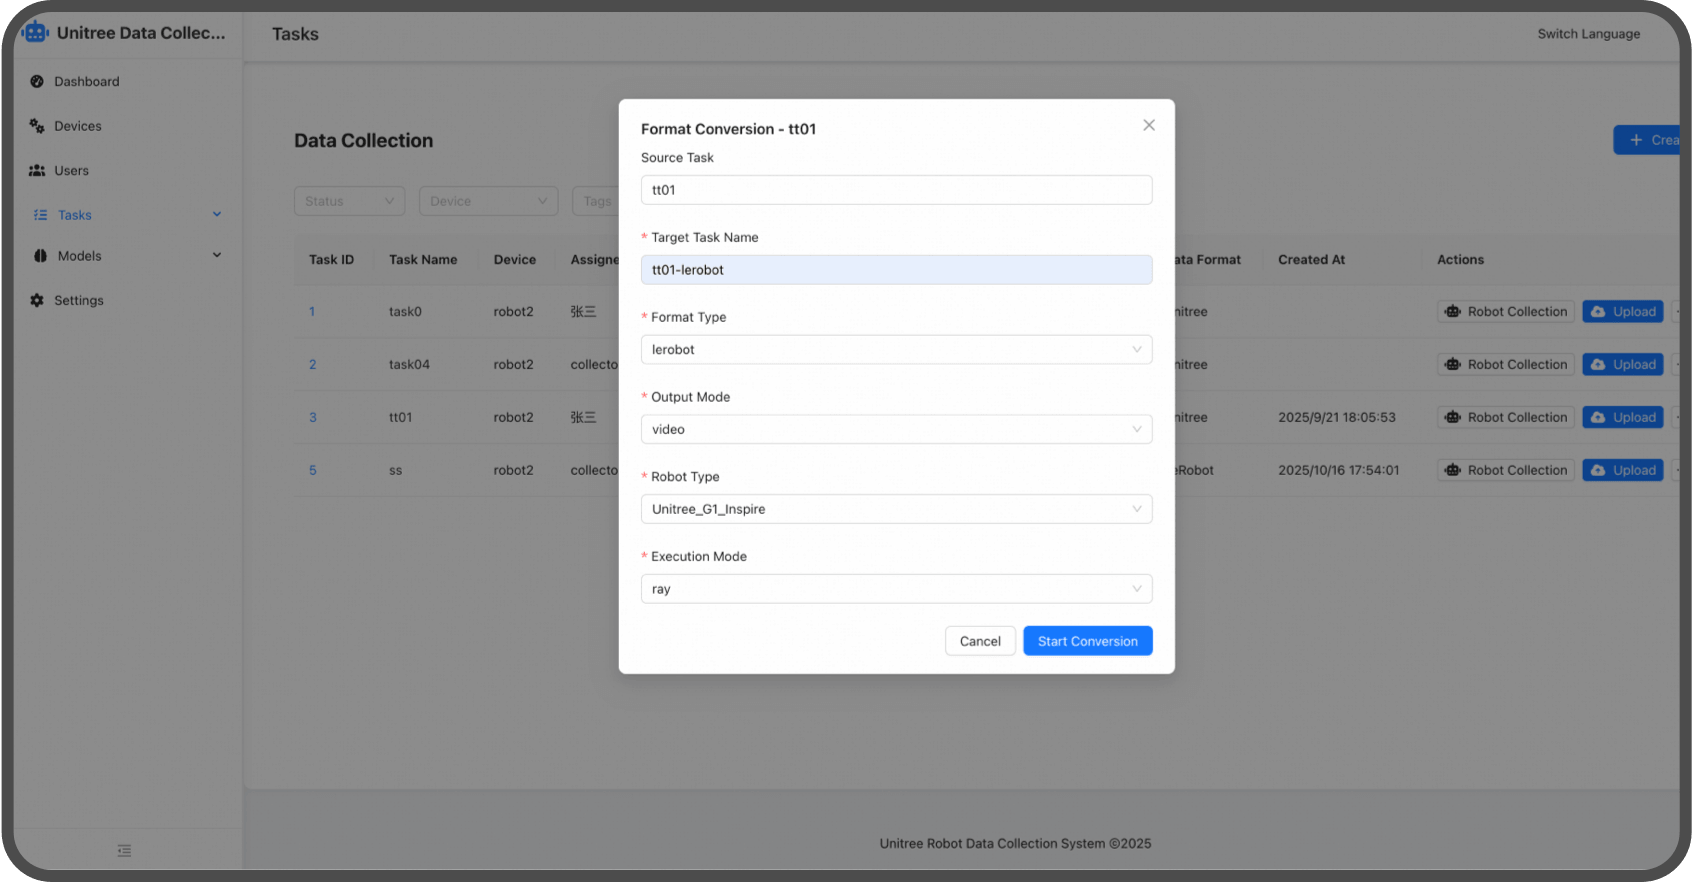
دعم منصات متعددة
توحيد البيانات من مختلف هياكل الروبوتات والأدوات الطرفية وتحويلها إلى صيغ جاهزة للتدريب.
مصممة للتوسع
بنية عالية التزامن تتيح لمئات الروبوتات جمع البيانات في الوقت نفسه.
موثوقية على مدار الساعة
بنية عالية التوافر تعمل على مدار الساعة طوال أيام الأسبوع، مع دعم مجموعة واسعة من صيغ تصدير البيانات.
مسار معالجة البيانات من 6 خطوات
أدوات تدريب النماذج والاستدلال
سير عمل متكامل يبدأ من البيانات الخام وصولًا إلى النشر بنقرة واحدة، ومبني على أبرز أُطر نماذج الروبوتات مفتوحة المصدر.
منظومة نماذج مفتوحة
مجموعات بيانات مجتمعية مدمجة، مع التكامل مع أُطر عمل مثل (PI وGR00T).
التقييم القائم على المحاكاة
مكتبة أصول ثلاثية الأبعاد عالية الدقة للتحقق السريع من أداء الخوارزميات.
التشغيل خلال دقائق
تدريب بنقرة واحدة ومسار مباشر لنقل الخوارزمية إلى الروبوت الفعلي.
تدريب عالي الإنتاجية
جدولة مرنة للموارد الحاسوبية تحقق استفادة من وحدات معالجة الرسومات (GPU) تصل إلى 90%.
مسار التدريب من 6 خطوات
01
اختيار النموذج
02
إعدادات التدريب
03
المراقبة اللحظية
04
تعديل المعلمات
05
الاختبار بالمحاكاة
06
تصدير النموذج ونشره
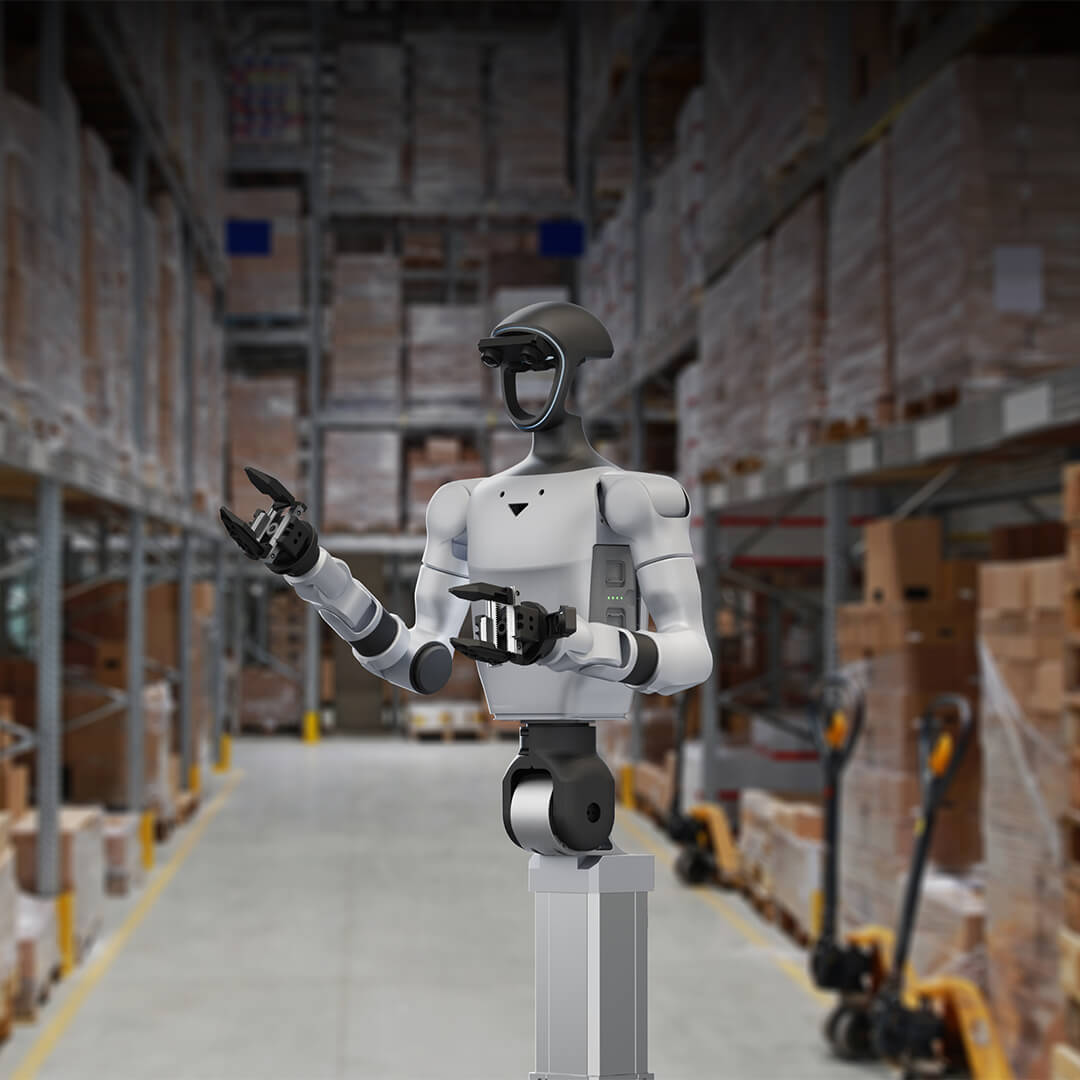
سيناريوهات الاستخدام
الخدمات

الحياة اليومية
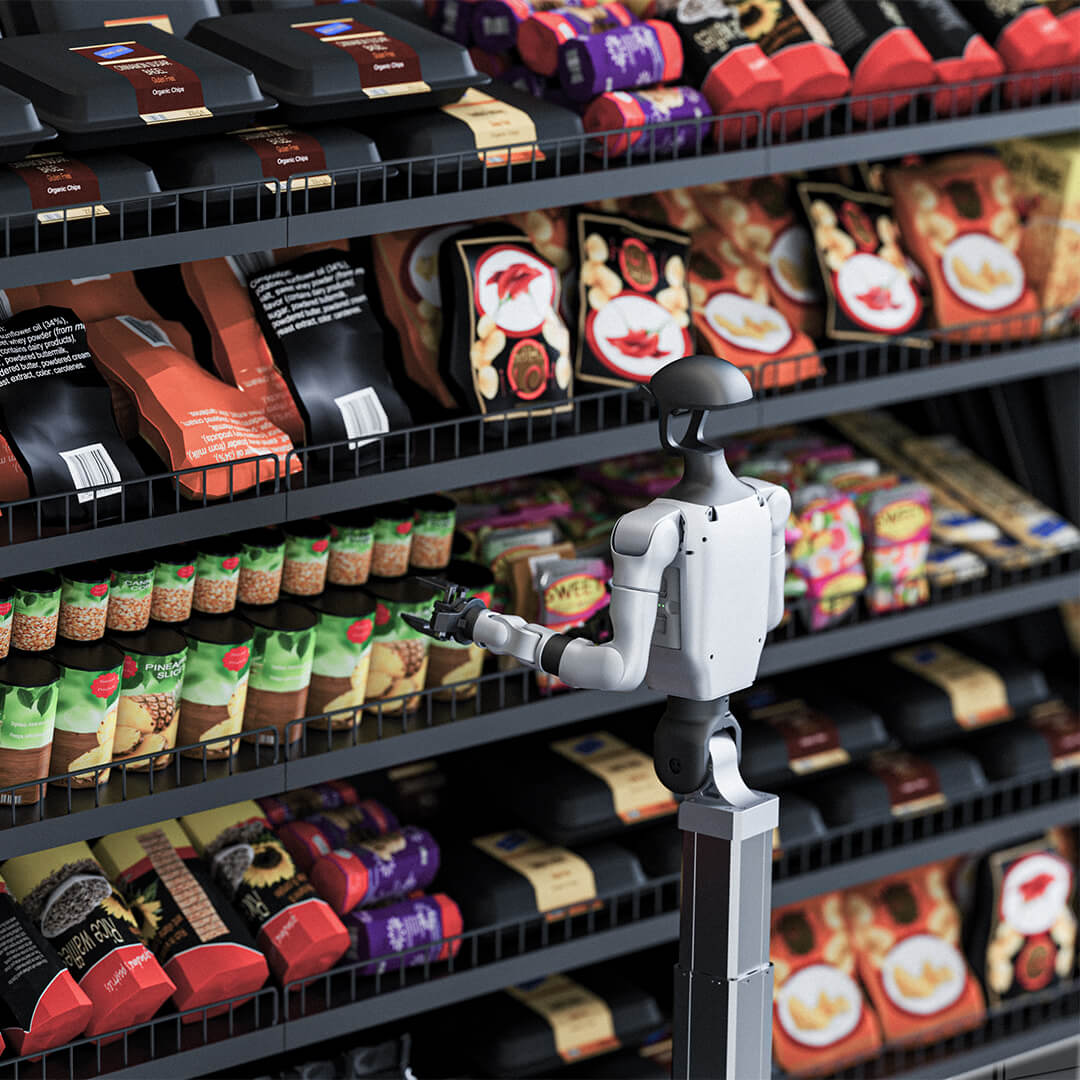
قطاع التجزئة

القطاع الصناعي
(UnifoLM-WMA-0): إطار عمل يجمع بين نموذج العالم والفعل
بنية (Unitree) مفتوحة المصدر القائمة على «نموذج العالم والفعل» تعمل عبر منصات روبوتية متعددة، وتعتمد على نموذج عالمي يفهم كيفية تفاعل الروبوتات فعليًا مع البيئة المحيطة بها.
وضع اتخاذ القرار
يتنبأ بتفاعل الروبوت مع البيئة لتعزيز دقة وحدة اتخاذ القرار وتقليل أخطاء التخطيط.

وضع المحاكاة
يعمل كمحاكي تفاعلي يولّد تغذية راجعة اصطناعية لتسريع التدريب وضبط سياسات التحكم.
مواصفات المنتج
الأبعاد الميكانيكية
| ميزة | قياسي | الفئة الرائدة |
|---|---|---|
| الأبعاد (الحد الأدنى) | 1260×620×620mm | 1260×525×570mm |
| الأبعاد (الحد الأقصى) | 1680×620×620mm | 1680×525×570mm |
| الوزن الإجمالي | Approx. 90kg | Approx. 90kg |
| إجمالي درجات الحرية | 17 | 19 |
| درجة حرية ذراع واحدة | 7 | 7 |
| الحد الأقصى لحمولة الذراع | Approx. 3kg | Approx. 3kg |
| خيارات الأداة الطرفية | 2-Finger/3-Finger/5-Finger options | الخيارات نفسها |
| درجة حرية الخصر | 2 | 2 |
| نطاق حركة الخصر | Z±155°, Y -2.5° to +135° | Z±155°, Y -2.5° to +135° |
| سرعة رفع العمود | Approx. 60mm/s | Approx. 60mm/s |
إكسسوارات وأخرى
| ميزة | قياسي | الفئة الرائدة |
|---|---|---|
| وحدة عالية القدرة الحوسبية | Optional e.g. Orin NX 16GB 100TOPS | Optional e.g. Orin NX 16GB 100TOPS |
| البطارية | بطارية للجزء العلوي بسعة 9 أمبير/ساعة، قابلة للفك السريع | Chassis built-in 30Ah |
| عمر البطارية | Approx. 2 hours | Approx. 6 hours |
| التطوير الثانوي | نعم | نعم |
القاعدة السفلية
| ميزة | قياسي | الفئة الرائدة |
|---|---|---|
| أقصى سرعة للحركة | غير مشمول | 1.5m/s |
| نظام قيادة الهيكل | غير مشمول | دفع تفاضلي مع دوران بزاوية 360° |
| مستشعرات الهيكل | غير مشمول | LiDAR ×1 + Depth Camera ×2 + Collision Sensor ×2 + Low-Obstacle Sensor ×2 |
الخصائص الكهربائية
| ميزة | قياسي | الفئة الرائدة |
|---|---|---|
| الحوسبة المدمجة | وحدة معالجة مركزية ثمانية النوى | وحدة معالجة مركزية ثمانية النوى |
| مستشعرات الإدراك | نظام رؤية ثنائي في الرأس + كاميرتان عند المعصمين | نظام رؤية ثنائي في الرأس + كاميرتان عند المعصمين |
| لاسلكي | WiFi 6, BT 5.2 | WiFi 6, BT 5.2 |
ملاحظات مهمة
- تختلف حمولة الذراع بشكل ملحوظ باختلاف وضعية امتداد الذراع.
- تواصل مع فريق المبيعات للحصول على إرشادات حول اختيار الأداة الطرفية المناسبة.
- قد تختلف المواصفات حسب التكوين وظروف الاستخدام الفعلية.
- حافظ على مسافة آمنة من الروبوت أثناء التشغيل.
- قد يخضع التصميم الخارجي للمنتج للتغيير.
- هذه منصة مخصصة للاستخدامات المدنية؛ يُرجى تجنب إجراء تعديلات خطرة أو استخدامها بطرق غير آمنة.
اطلب (G1-D) اليوم!
هل أنت مستعد لبناء منظومة البيانات والتدريب الخاصة بك؟