

تحديد الموقع
خريطة كاملة للمنشأة من الداخل في رحلة واحدة
مسح تفصيلي في الوقت الفعلي، دون الاعتماد على نظام (GPS).
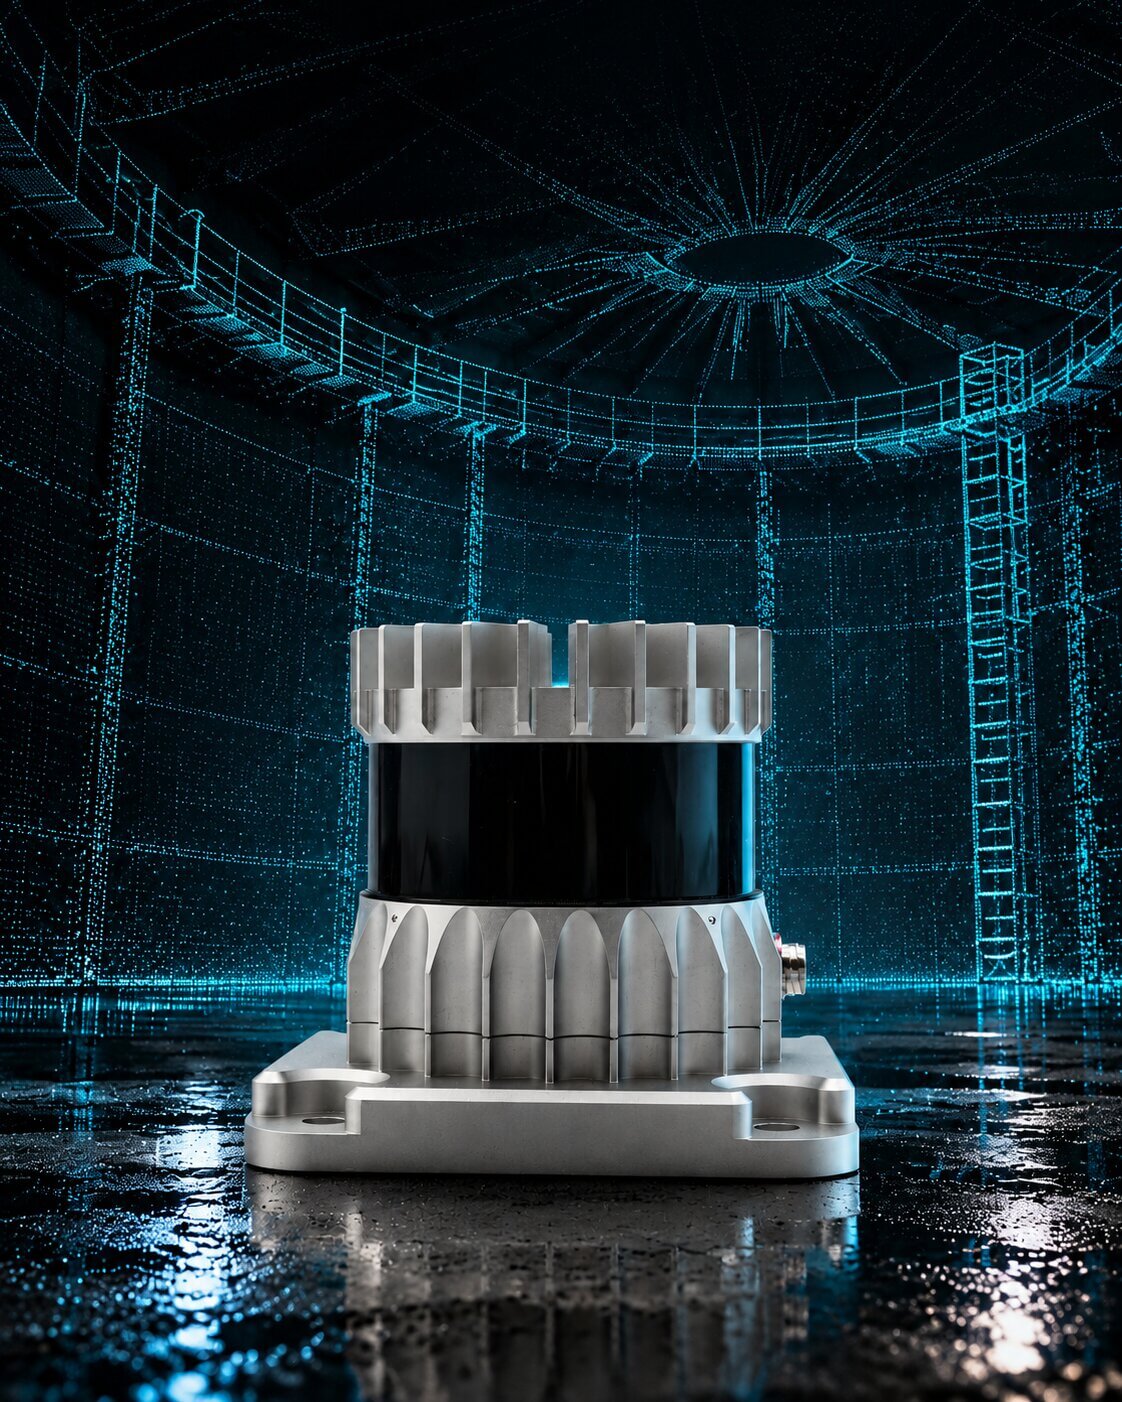
في كل رحلة لطائرة (Scout 137)، يمسح مستشعر (LiDAR) ثلاثي الأبعاد الجزء الداخلي من المنشأة بالكامل، ويحفظه على هيئة سحابة نقاط يمكنكم التجوّل داخلها. ويحدّد المستشعر نفسه موقع الطائرة لحظيًا باستخدام تقنية (SLAM). وفي منصة (Scout Portal)، يتحوّل المسح إلى نموذج ثلاثي الأبعاد تُربط به جميع القياسات الأخرى.
تحديد الموقع
خريطة كاملة للمنشأة من الداخل في رحلة واحدة
مسح تفصيلي في الوقت الفعلي، دون الاعتماد على نظام (GPS).
في كل رحلة لطائرة (Scout 137)، يمسح مستشعر (LiDAR) ثلاثي الأبعاد الجزء الداخلي من المنشأة بالكامل، ويحفظه على هيئة سحابة نقاط يمكنكم التجوّل داخلها. ويحدّد المستشعر نفسه موقع الطائرة لحظيًا باستخدام تقنية (SLAM). وفي منصة (Scout Portal)، يتحوّل المسح إلى نموذج ثلاثي الأبعاد تُربط به جميع القياسات الأخرى.
(LOA20)
مستوى الدقة وفق (USIBD)
128 حزمة
المستشعر
(SLAM) دون (GPS)
تحديد الموقع
لا حاجة إليها
نقاط الضبط المساحي
لماذا يعمل هذا النظام بكفاءة؟
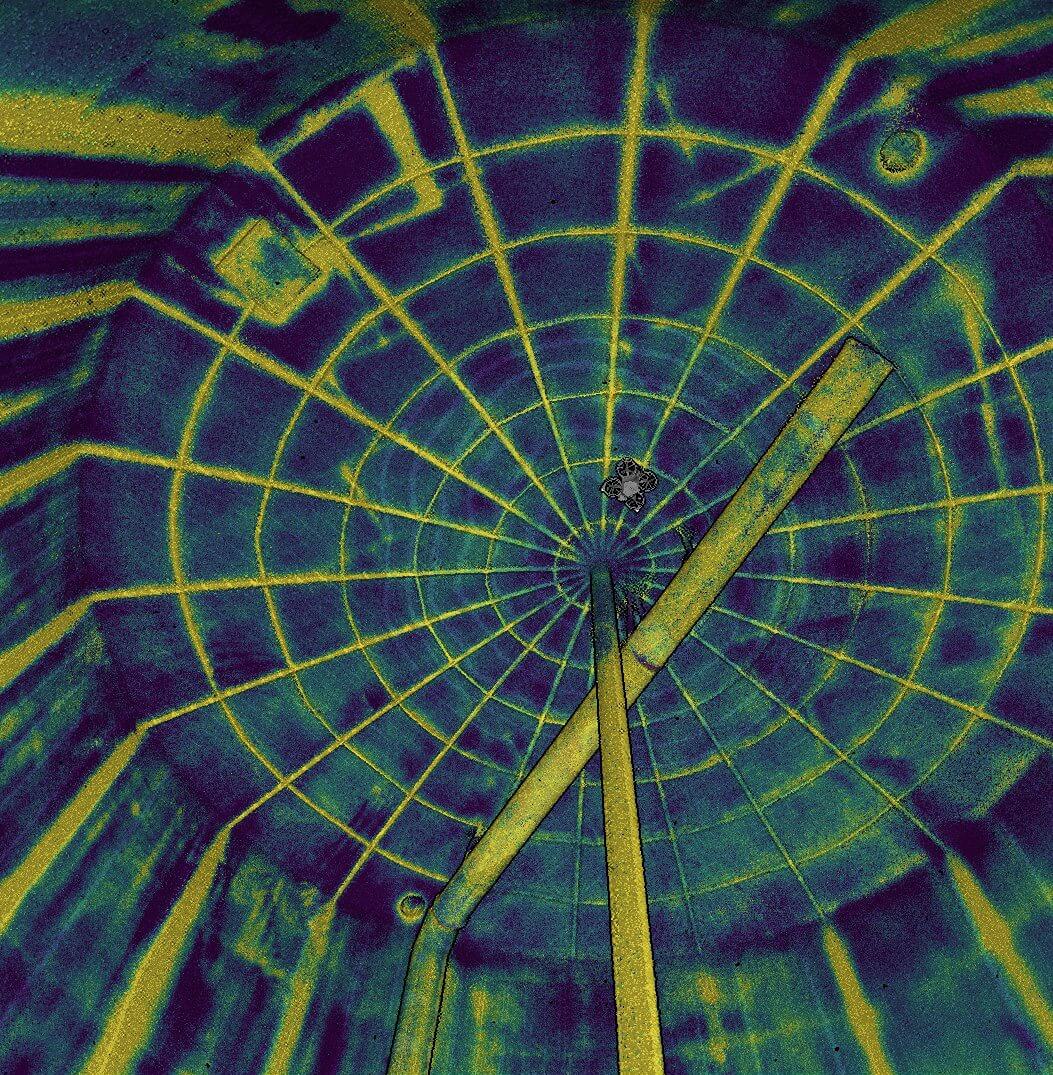
كان المسح والفحص يُنفَّذان كمهمتين منفصلتين. يتولّى فريق مسح الأبعاد الهندسية، ويفحص فريق آخر حالة الفولاذ، في زيارات مختلفة للموقع. أما مستشعر (LiDAR) ثلاثي الأبعاد فيجمع بيانات المسح خلال رحلة الفحص نفسها، ويحوّلها إلى نموذج يمكنكم التنقّل داخله، وإجراء القياسات عليه، ومشاركته.
مسح هندسي كامل للمنشأة في رحلة واحدة
- يسجّل المستشعر حتى 5.24 مليون قياس في الثانية، بحيث تكفي جولة واحدة داخل خزان شحن أو عمود تقطير أو أنبوب مياه مضغوطة لتوثيق الجزء الداخلي بالكامل في سحابة نقاط كثيفة.
- ضُبط المستشعر لمسح الأسطح القريبة، ويصل مداه إلى 75 مترًا عند الحاجة إلى مسح مساحة أكبر، أو إلى 35 مترًا على الأسطح الداكنة ذات معامل انعكاس 10%.
- ما كان يتطلّب ماسحًا ليزريًا أرضيًا ثابتًا ويومين من التجهيز يمكن إنجازه الآن في رحلة مدّتها 15 دقيقة.
- يأتي مستشعر (LiDAR) ذو الـ128 حزمة مدمجًا ضمن التجهيز القياسي لكل طائرة (Scout 137 Gen 3)، ويعمل في كل رحلة. لا حاجة إلى تركيب حمولة أو استئجار معدات أو شراء إضافة مدفوعة.
- عند مقارنتها بنتائج مسح ليزري أرضي، تحقّق سحابة النقاط مستوى الدقة (LOA20) وفق (USIBD)، وهو مستوى يُستخدم في عقود توثيق الحالة الفعلية بعد التنفيذ، دون الحاجة إلى نقاط ضبط مساحي أو أنظمة ملاحة بالأقمار الصناعية (GNSS).
ملاحة في الظلام التام دون الاعتماد على (GPS)
- داخل الخزان المغلق، لا توجد إضاءة ولا تصل إشارات الأقمار الصناعية.
- يقيس مستشعر (OS0 3D LiDAR) المسافات، ويلتقط أيضًا صورًا بالأشعة تحت الحمراء القريبة بجودة تضاهي صور الكاميرا، مستخدمًا ضوء الليزر الصادر منه لإضاءة الأسطح.
- وبذلك، فإن المستشعر الذي ينشئ سحابة النقاط هو نفسه الذي يحدّد موقع الطائرة بدقة تقلّ عن سنتيمتر واحد في الظلام التام، دون الحاجة إلى منارات أو علامات مرجعية أو تجهيزات أرضية.
- ولأن موقع الطائرة معروف طوال الرحلة، تُسجَّل جميع البيانات، من قياسات السُمك بالموجات فوق الصوتية (UT) والصور إلى قراءات الغازات، ضمن نظام إحداثيات موحّد يمكن عرضه في نموذج واحد قابل للتنقّل.

حاجز الحماية الافتراضي أثناء التحليق
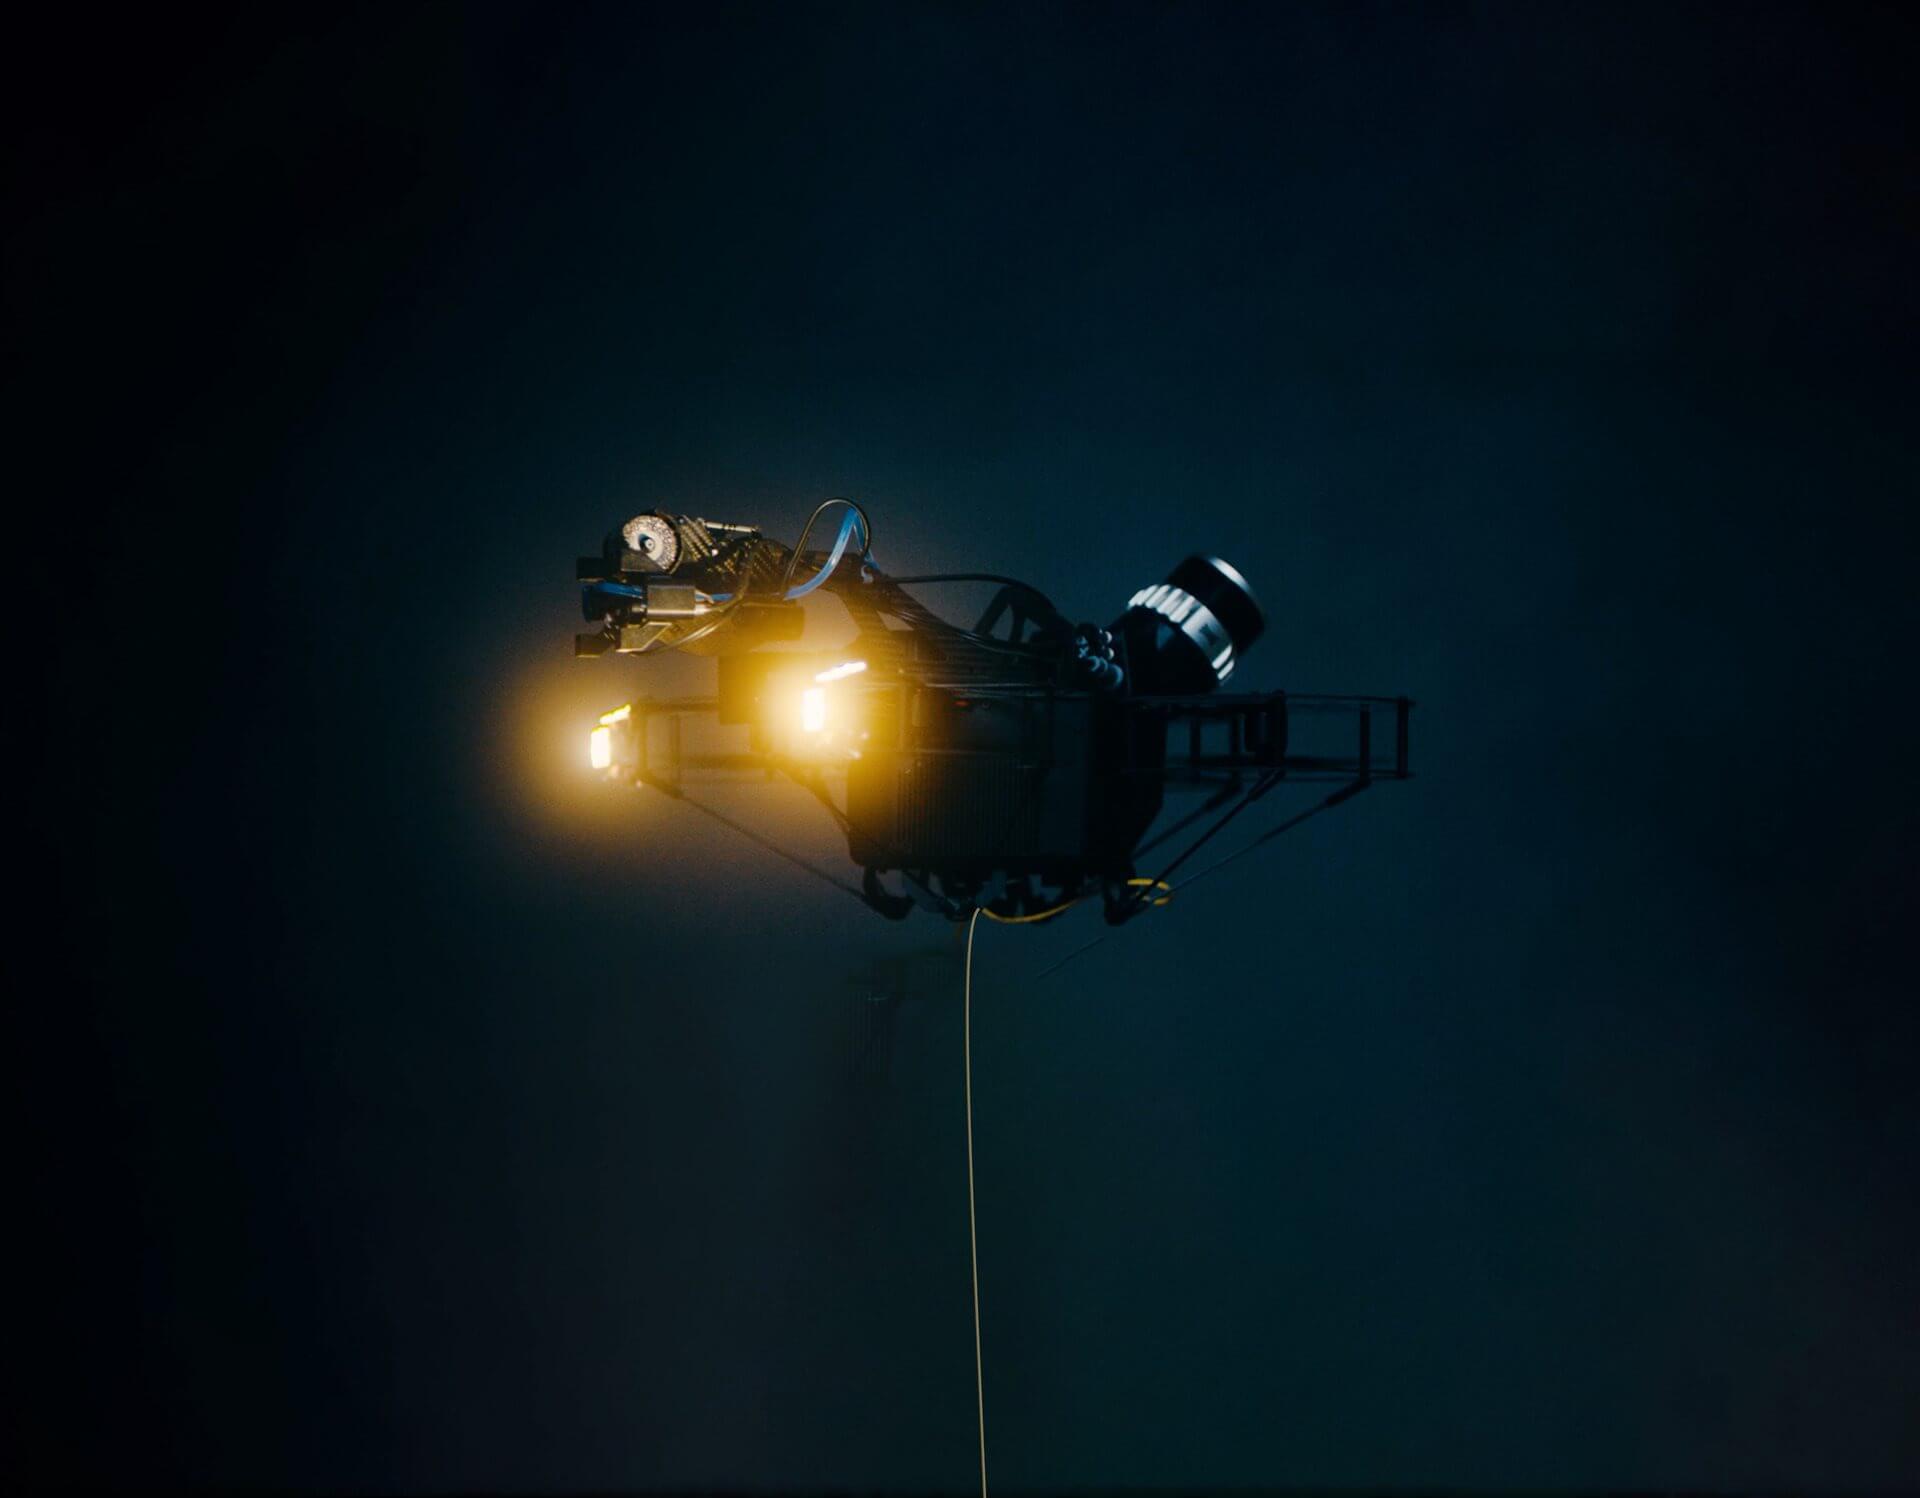
- توفّر سحابة النقاط بيانات يمكن مراجعتها بعد الرحلة، لكن حاجز الحماية الافتراضي يستفيد منها أثناء التحليق نفسه.
- يعمل الحاجز في تطبيق (Scout Operator) باستخدام وضع (RT). وبينما يبني مستشعر (LiDAR) الخريطة، تُستخدم الخريطة نفسها لرسم حدود حماية لحظية حول الطائرة.
- تظل العوائق التي رصدتها الخريطة، مثل العوارض والبروزات والجدران، ضمن نطاق الحماية حتى بعد خروجها من خط رؤية المستشعر، ما يساعد الطيّار على تفادي الاصطدام أثناء مواصلة الرحلة.
نظرة داخل سحابة النقاط قبل مغادرة الموقع
- يفتح تطبيق (Scout Viewer) سحابة النقاط ثلاثية الأبعاد بعد اكتمالها، سواءً على الجهاز اللوحي بنظام (Android) الذي استُخدم في الرحلة، أو من بطاقة الذاكرة (SD) على حاسوب يعمل بنظام (Windows).
- لا تحتاجون إلى تسجيل الدخول أو رفع البيانات إلى السحابة، لذا يمكنكم استعراض سحابة النقاط مع العميل فور انتهاء الرحلة،
- ثم تصدير التقرير بصيغة (PDF) من الموقع.

توأم رقمي تفاعلي للقياس والمشاركة والبناء على نتائج الفحص
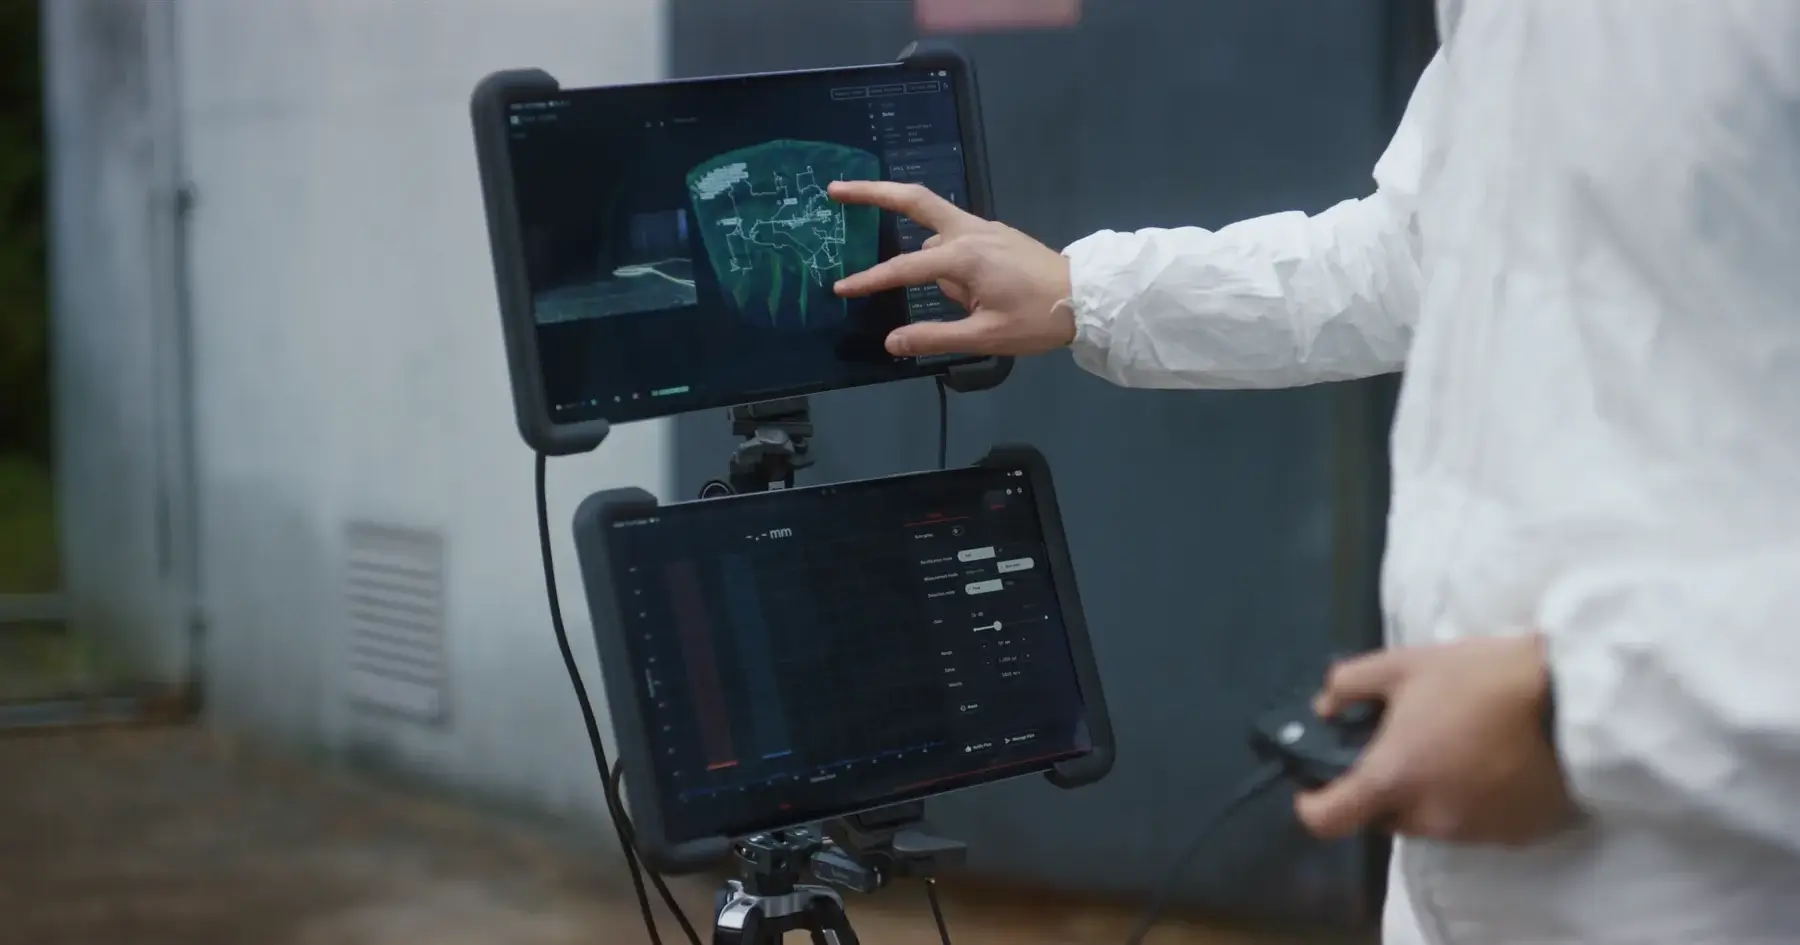
- بعد انتهاء الرحلة، ارفع البيانات إلى منصة (Scout Portal). تتحوّل سحابة النقاط إلى نموذج ثلاثي الأبعاد لداخل المنشأة، يمكنكم التجوّل فيه عبر المتصفّح دون تثبيت أي برنامج.
- تستخدم المنصة وضع الدقة العالية (HiFi) في محرّك (Scout Spatial Engine) لمعالجة بيانات المسح سحابيًا والحفاظ على أدق تفاصيل سحابة النقاط. وهذا الوضع مشمول في كل اشتراك في (Scout Portal) لرحلات طائرات الجيلين الثاني والثالث.
- تُربط كل قراءة لقياس السُمك بالموجات فوق الصوتية (UT)، وكل صورة وقراءة غاز، بنظام الإحداثيات نفسه.
- أجر القياسات في أي موضع داخل النموذج، وقارن بنتائج الفحص السابق لمعرفة ما تغيّر، ثم أنشئوا التقرير. ويمكن للمفتّشين ومُلّاك الأصول ومفتّشي جهات التصنيف مراجعة النموذج نفسه عن بُعد، دون الحاجة إلى دخول المنشأة مجددًا.
- صدّر البيانات بصيغ (LAZ) أو (PCD) أو (PLY) أو (E57) لاستخدامها في (Autodesk ReCap) أو (Leica Cyclone) أو (Bentley OpenCities)، أو ضمن أي سير عمل للتوائم الرقمية.
محرّك واحد، ثلاثة أوضاع
يمثّل محرّك (Scout Spatial Engine) التقنية المكانية وراء طائرة (Scout 137). فهو يدعم تحديد موقع الطائرة لحظيًا باستخدام تقنية (SLAM)، ويعالج بيانات المسح الخام لإنتاج سحابة نقاط مكتملة. ويعمل بثلاثة أوضاع، لكل منها استخدام محدّد.
وضع (RT) في تطبيق (Scout Operator)
أثناء التحليق
تعمل تقنية (SLAM) على متن الطائرة في الوقت الفعلي لتحديد موقعها والحفاظ على استقرارها في الظلام التام دون الحاجة إلى أنظمة (GNSS). كما تُنشئ الخريطة لحظيًا، وتُظهر المناطق التي لم يشملها المسح، وتُشغّل حاجز الحماية الافتراضي.
وضع المراجعة (Review) في تطبيق (Scout Viewer)
في الموقع، فور انتهاء الرحلة
افتحوا سحابة النقاط المكتملة على الجهاز اللوحي المستخدم في الرحلة، أو من بطاقة الذاكرة (SD) على حاسوب يعمل بنظام (Windows)، دون الحاجة إلى تسجيل الدخول أو رفع البيانات.
وضع الدقّة العالية (HiFi) في منصة (Scout Portal)
بعد الرحلة
تُحسّن المعالجة السحابية بيانات المسح لرفع مستوى التفاصيل والدقة، وتنتج سحب نقاط تحقّق مستوى (LOA20) وفق (USIBD). وهذا الوضع مشمول في كل اشتراك في (Scout Portal) لرحلات الجيلين الثاني والثالث.
أربع خطوات من المسح إلى التوأم الرقمي
خطوات العمل هي نفسها المتّبعة في كل فحص بطائرة (Scout 137). والفرق أن بيانات المسح المكانية الملتقطة في هذه الرحلة تصبح مرجعًا تُقارَن به الرحلات اللاحقة.
01
الإعداد
مستشعر (LiDAR) ذو الـ128 حزمة مدمج في الطائرة بالفعل. يشغّل الطيّار طائرة (Scout 137) ويحمّل إعدادات المسح المناسبة لنوع المنشأة، دون الحاجة إلى تركيب حمولة أو إجراء معايرة في الموقع.
02
المسح
تتّبع طائرة (Scout 137) مسارًا منظّمًا داخل المنشأة، بينما يسجّل مستشعر (LiDAR) أسطحها الداخلية بمعدّل يصل إلى 5.24 مليون نقطة في الثانية.
03
إنشاء سحابة النقاط
تتكوّن سحابة النقاط في الوقت الفعلي. وتظهر المناطق التي لم يشملها المسح في تطبيق (Scout Operator)، ليتمكّن الطيّار من إعادة المرور عليها قبل خروج الطائرة من المنشأة.
04
رفع البيانات
تُرفع سحابة النقاط إلى منصة (Scout Portal) ليستخدمها المفتّشون والمسّاحون والمهندسون، ويمكن تصديرها بصيغ (LAZ) و(PCD) و(PLY) و(E57).
مواصفات مستشعر (LiDAR) ثلاثي الأبعاد
المستشعر
المستشعر
مستشعر (Ouster OS0 Rev 7) ثلاثي الأبعاد بتقنية (LiDAR)، بـ128 حزمة وبمستوى دقة مناسب لأعمال المسح.
المدى
من 0.5 إلى 75 مترًا عند معامل انعكاس 80%، ويصل إلى 35 مترًا عند معامل انعكاس 10%.
مجال الرؤية
360° أفقيًا × 90° عموديًا.
معدّل تسجيل النقاط
حتى 5.24 مليون نقطة في الثانية، باستخدام 128 قناة وارتداد مزدوج للإشارة.
الدقة والمخرجات
دقّة التكرار
تتراوح بين ±0.8 و±4 سم، بانحراف معياري واحد وبحسب مسافة القياس. وأصغر تدرّج لقياس المسافة هو 1 مم.
الدقة المقاسة
مستوى (LOA20) وفق (USIBD) عند المقارنة بمسح ليزري أرضي، دون نقاط ضبط مساحي أو أنظمة (GNSS)، باستخدام وضع (HiFi) من محرّك (Scout Spatial Engine) في منصة (Scout Portal).
صيغ التصدير عبر منصة (Scout Portal)
صيغة (LAZ) بكثافة نقاط عالية، وصيغ (PCD) و(LAZ) و(PLY) و(E57) بكثافة نقاط متوسطة.
التوافق مع برامج التصميم بمساعدة الحاسوب (CAD) ومنصّات التوائم الرقمية
يمكن استيراد صيغ سحابة النقاط إلى (Autodesk ReCap) و(Leica Cyclone) و(Bentley OpenCities) و(FME)، ومنصّات التوائم الرقمية الشائعة.
تحديد الموقع
تقنية (SLAM)
تعمل في الوقت الفعلي باستخدام المستشعر نفسه، وتحدّد موقع الطائرة داخل المنشأة بدقّة تقلّ عن سنتيمتر واحد.
ظروف التشغيل
يعمل النظام في الظلام التام دون الاعتماد على (GPS)، ودون الحاجة إلى منارات أو تجهيزات أرضية.
التركيب والخصائص المادية
الدمج في المنصة
المستشعر مدمج في طائرة (Scout 137 Gen 3) ويعمل طوال الرحلة، وليس حمولة قابلة للإزالة.
وزن المستشعر
430 غرامًا.
درجة حرارة التشغيل
من −20 إلى +50 درجة مئوية.
الليزر والحماية من دخول الغبار والماء
ليزر آمن للعين من الفئة الأولى، بطول موجي 865 نانومتر، ودرجتا حماية (IP68) و(IP69K).
المسح ثلاثي الأبعاد بتقنية (LiDAR) هو الأساس الذي تستند إليه بقية بيانات الفحص
مكوّنات المنظومة الأخرى
حمولات وبرمجيات تتكامل مع طائرة (Scout 137 Gen 3).
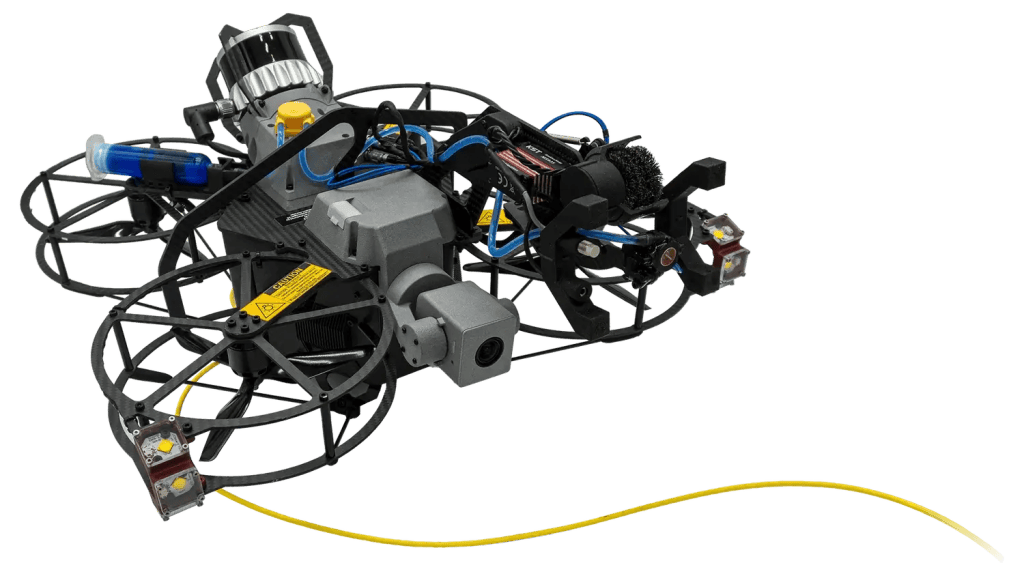
طائرة (Scout 137 Gen 3)
منظومة طائرة مسيّرة متصلة بكابل لفحص الأماكن المحصورة دون الاعتماد على نظام (GPS)، مع زمن تحليق غير محدود وبيانات فحص واضحة.
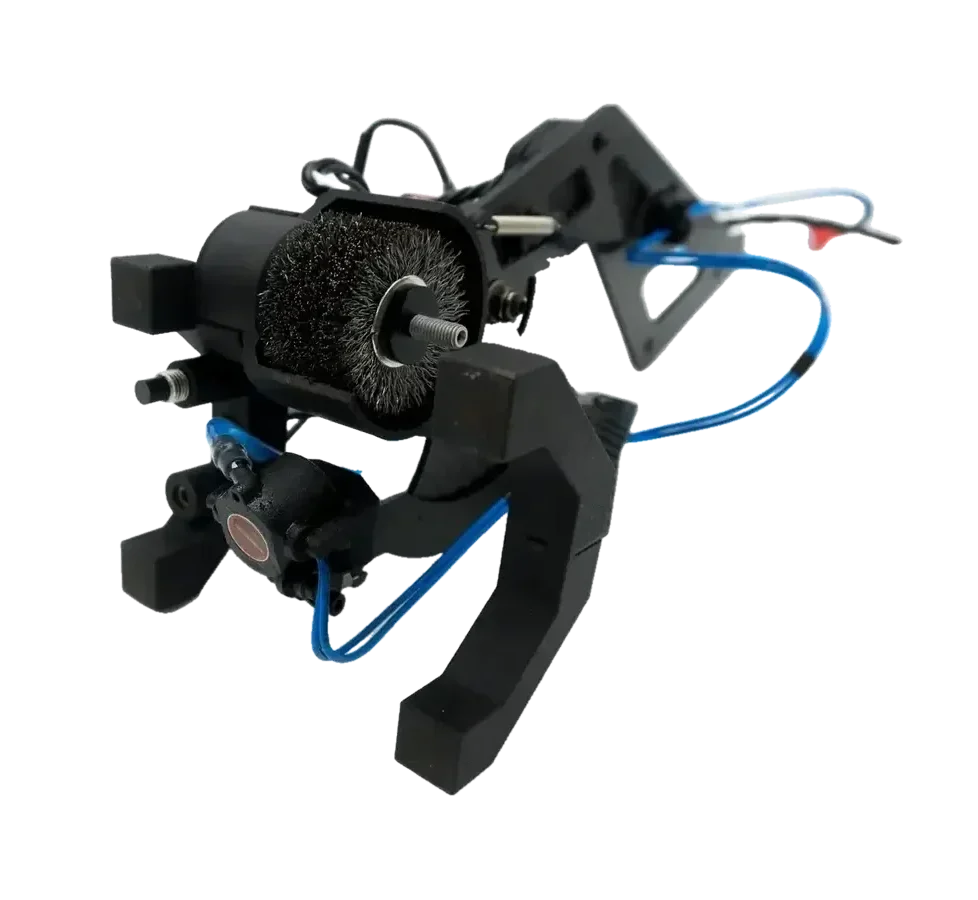
وحدة قياس السُمك بالموجات فوق الصوتية (UTM)
قياس السُمك أثناء التحليق، مع دمج تهيئة السطح والقياس بالموجات فوق الصوتية ضمن عملية واحدة خاضعة للتحكّم.
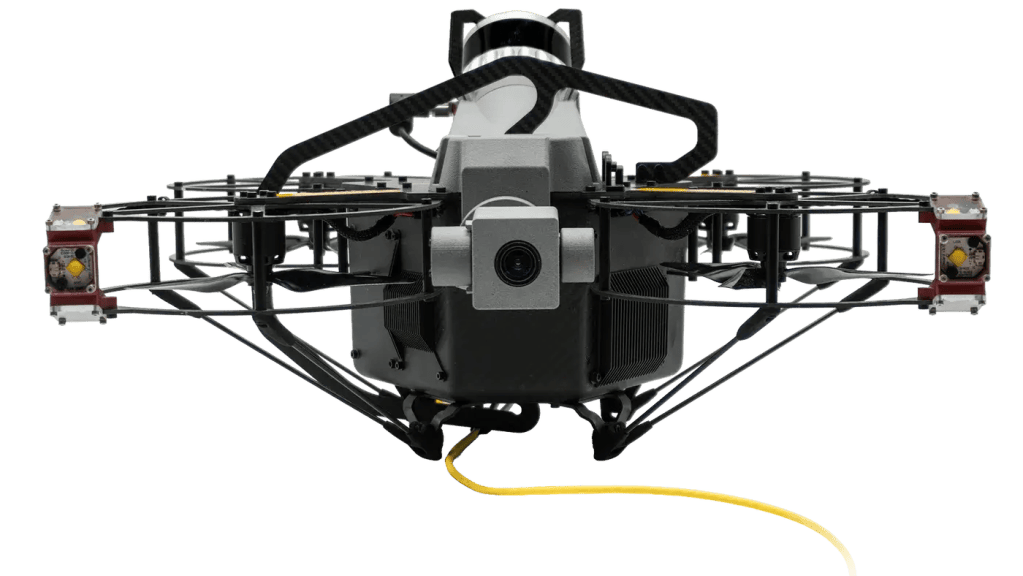
كاميرا تقريب بدقة (4K)
تفاصيل بصرية بمستوى دقة يناسب أعمال المسح، مع تقريب بصري وكاميرا مصمّمة للعمل في الأماكن الضيّقة والمظلمة والمغبرّة.
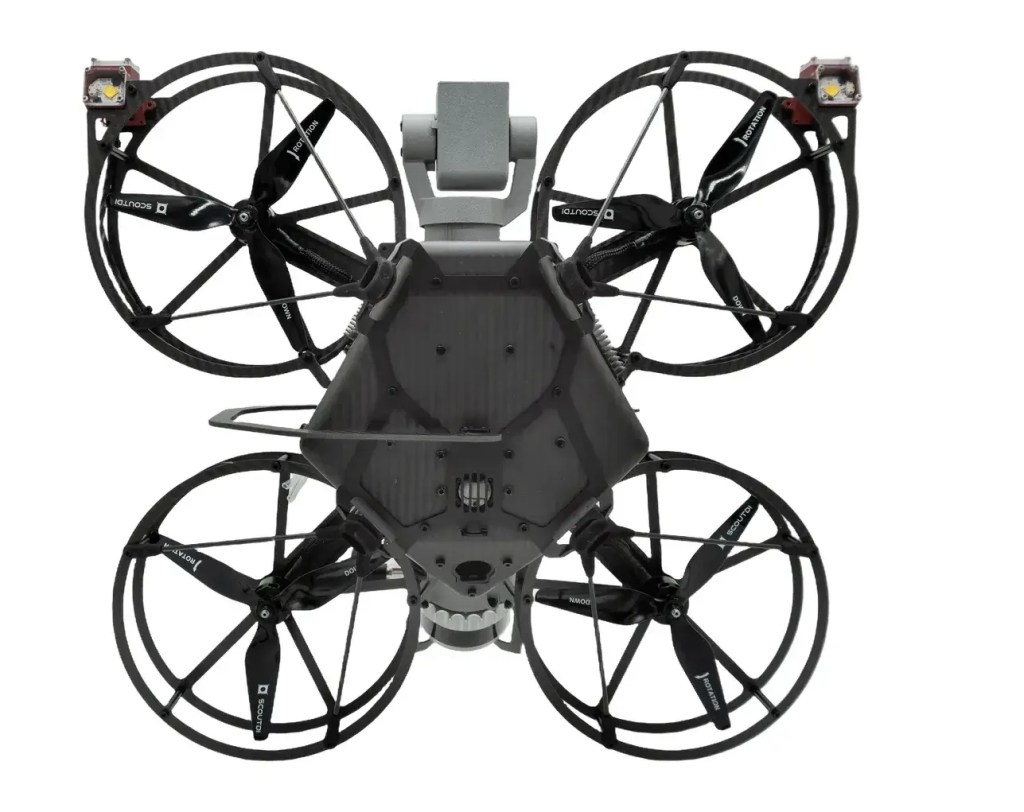
مستشعر الغازات
مستشعر (NevadaNano MPS) مثبت على الطائرة لرصد 14 نوعًا من الغازات القابلة للاشتعال، مع إرسال القراءات لحظيًا قبل دخول أي فرد إلى الموقع.
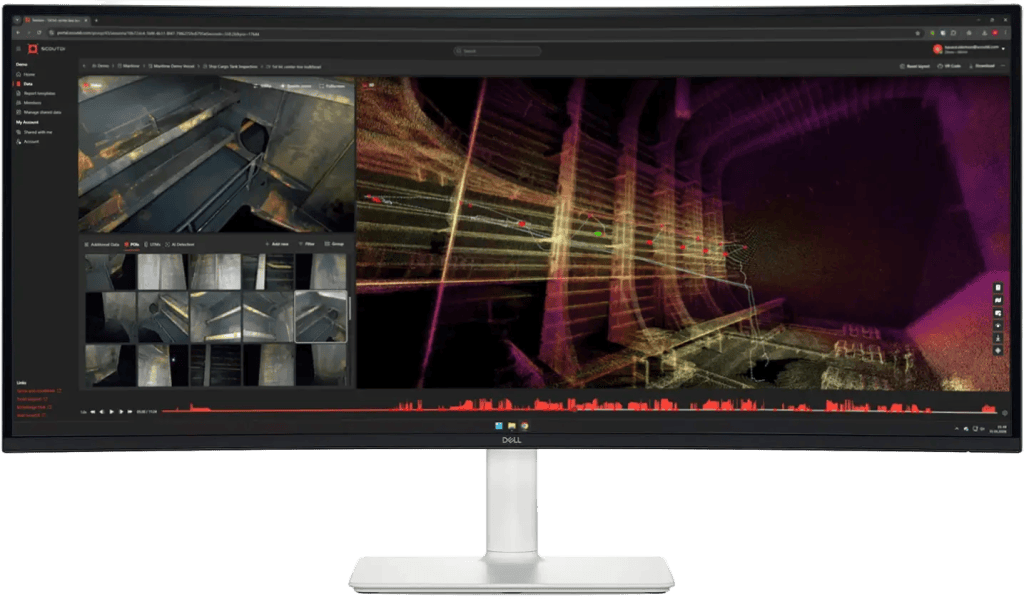
منصة (Scout Portal)
منصة سحابية للبث المباشر وإدارة بيانات الفحص ومشاركتها مع الجهات المعنية.
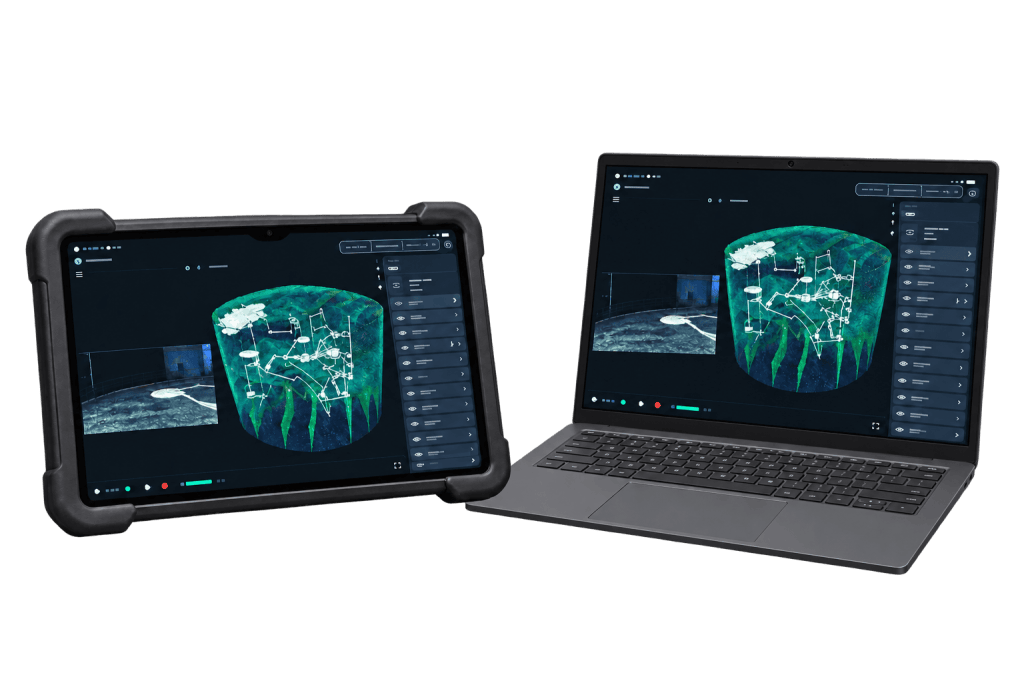
تطبيق (Scout Viewer)
تطبيق لنظامَي (Windows) و(Android) يتيح مراجعة بيانات الفحص مباشرةً من الطائرة دون الحاجة إلى اتصال بالإنترنت.
اطلب عرض سعر لطائرة مسيّرة للمسح بتقنية (LiDAR)
زوّدونا ببياناتكم، وسيتواصل معكم فريقنا الهندسي لإطلاعكم على الأسعار ومدى التوفّر، وتقديم المشورة الفنية بشأن رسم خرائط ثلاثية الأبعاد للأماكن المحصورة داخل المنشآت الصناعية دون الاعتماد على نظام (GPS).